Whatsapp
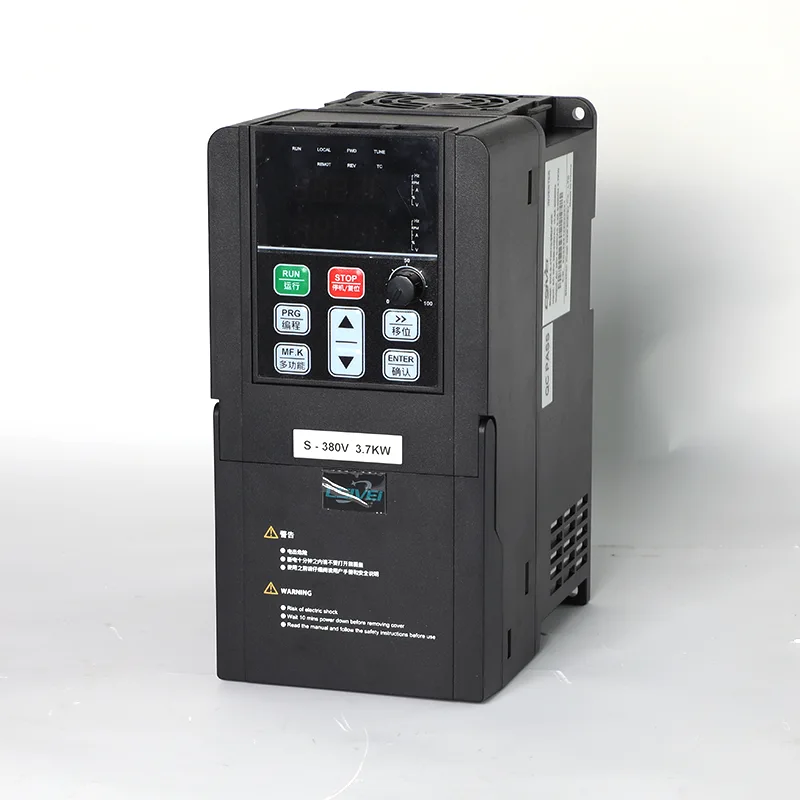
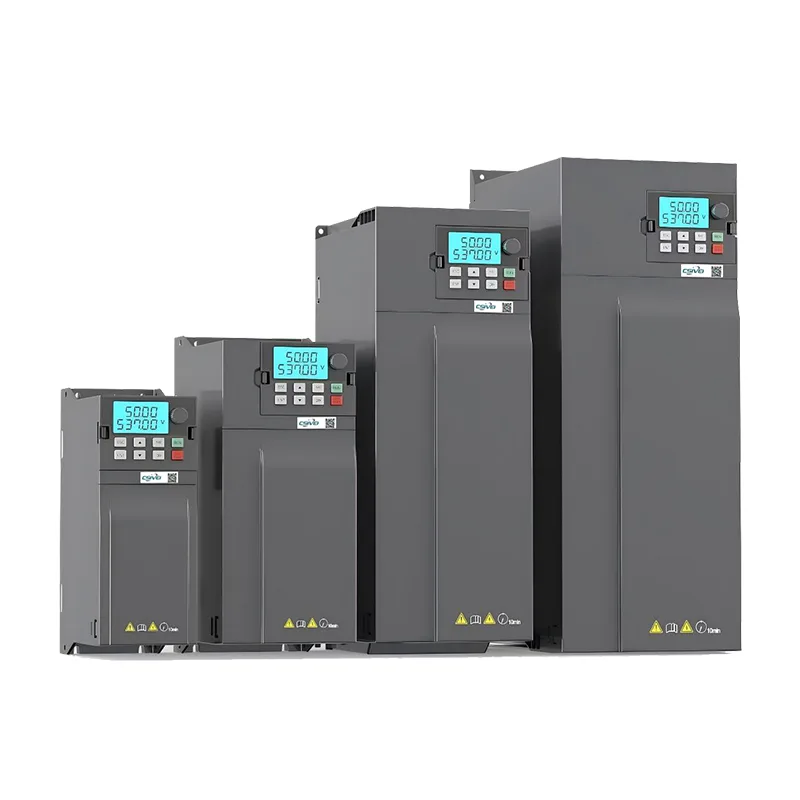
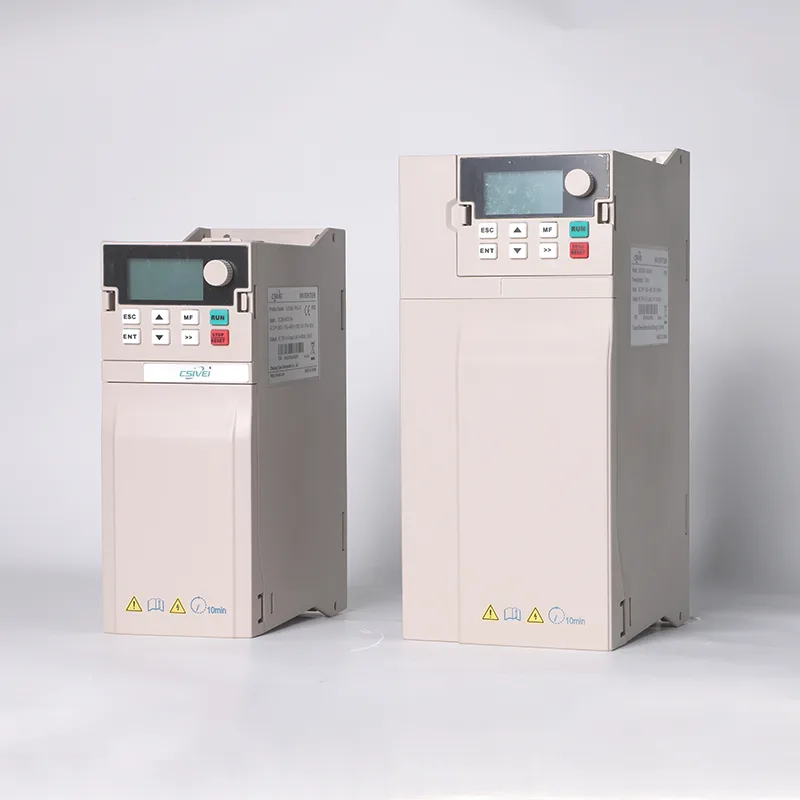
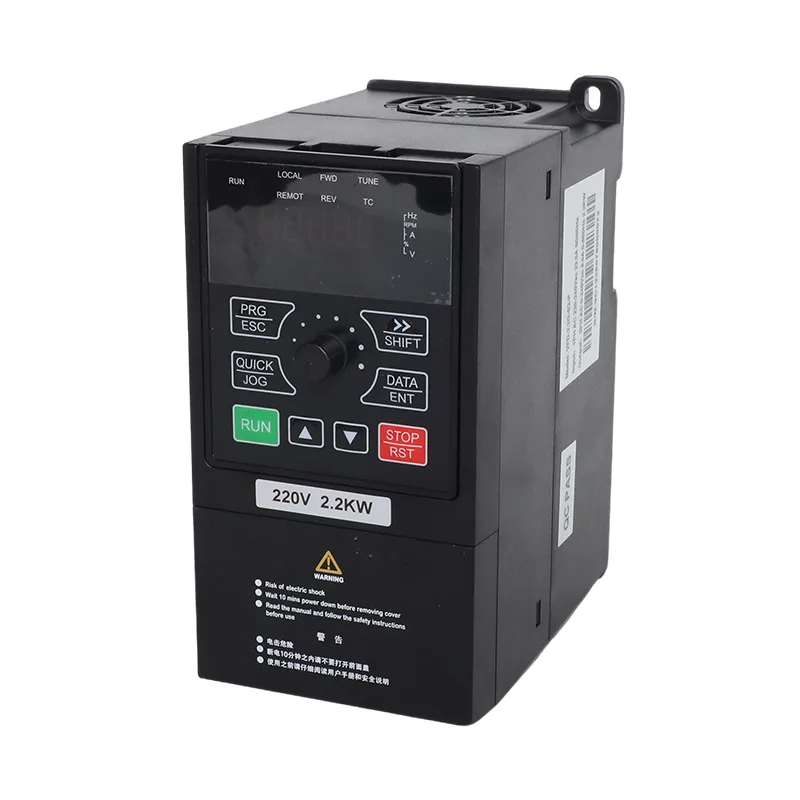
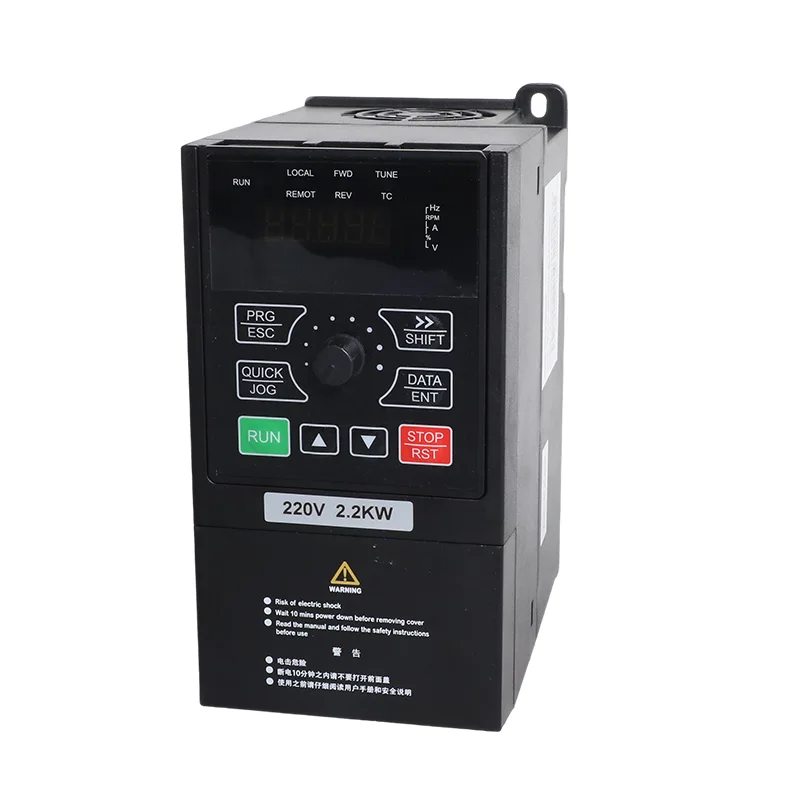
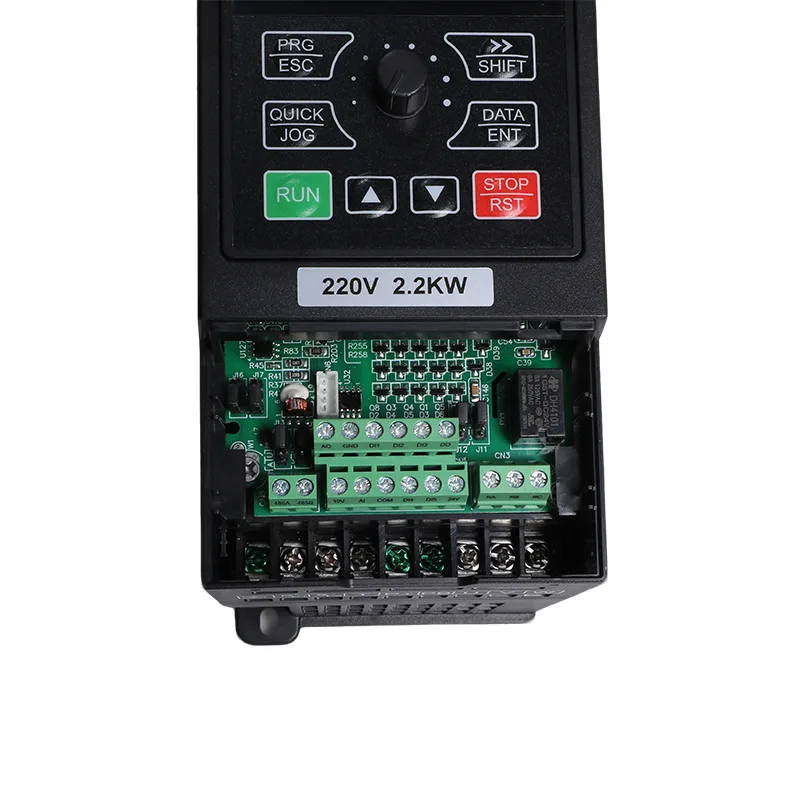
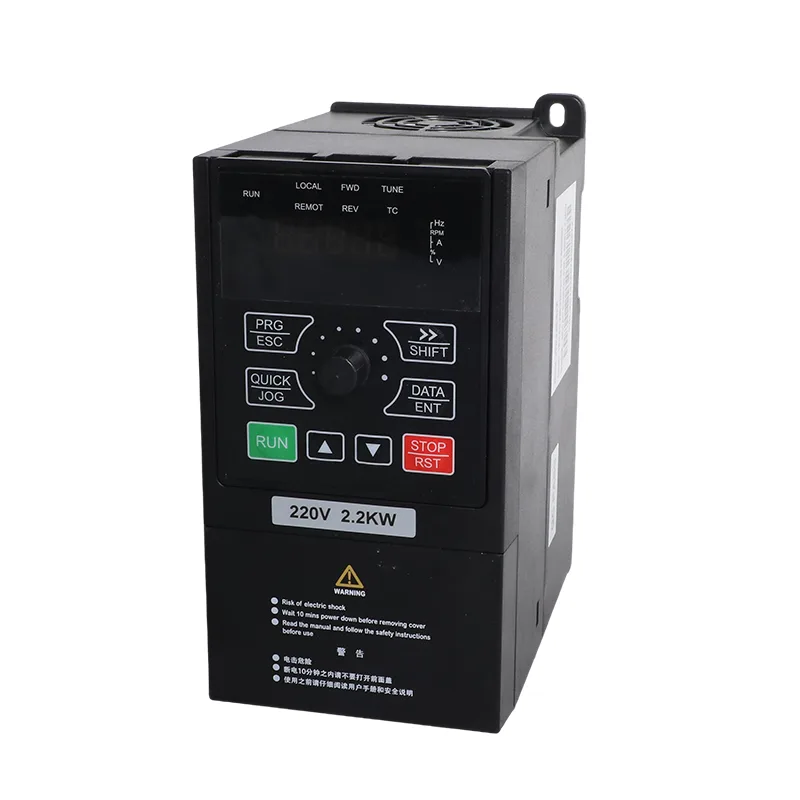
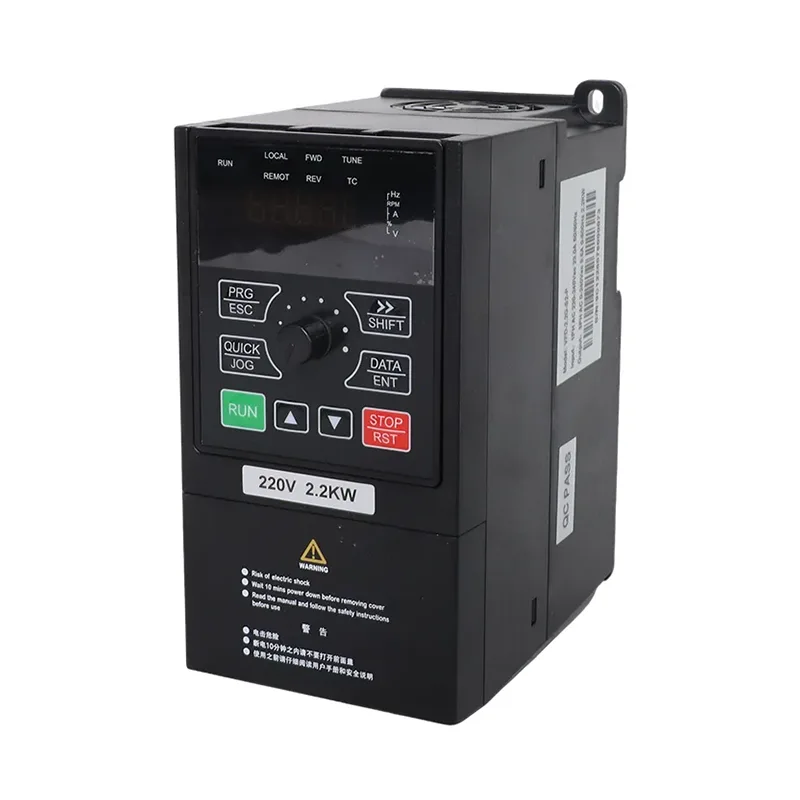
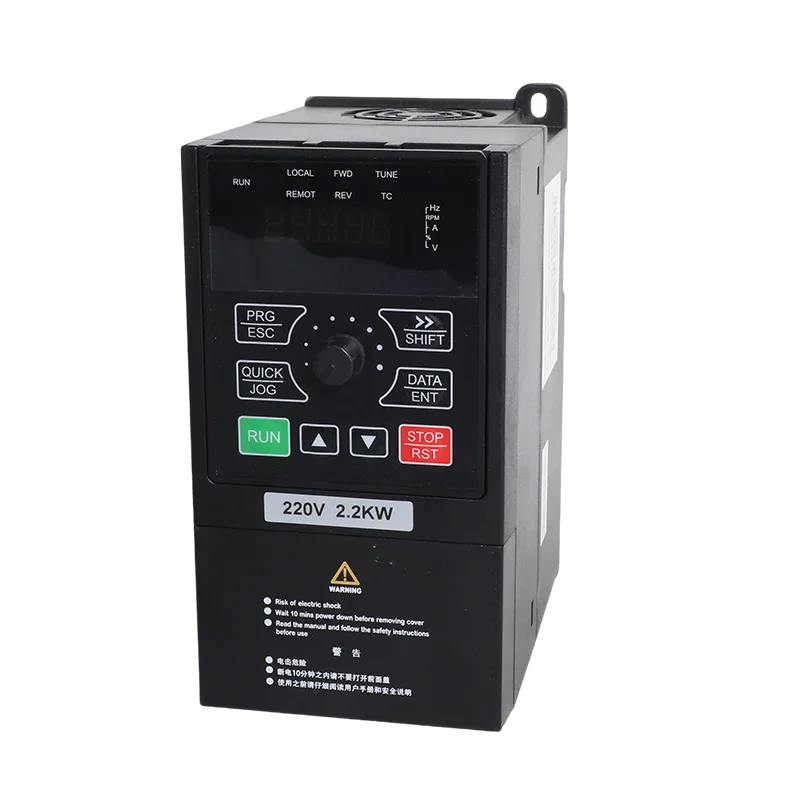
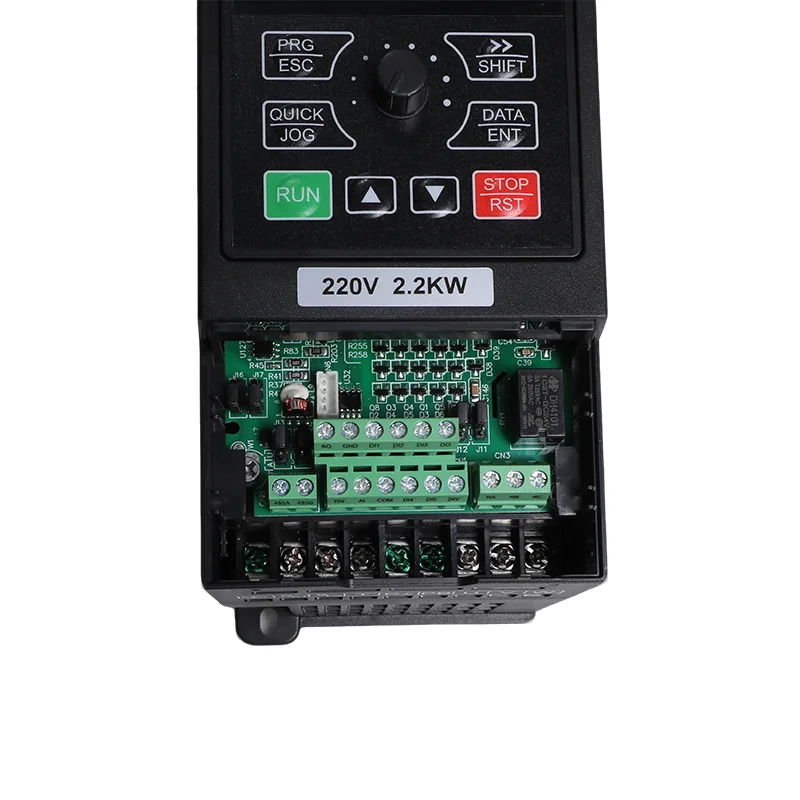
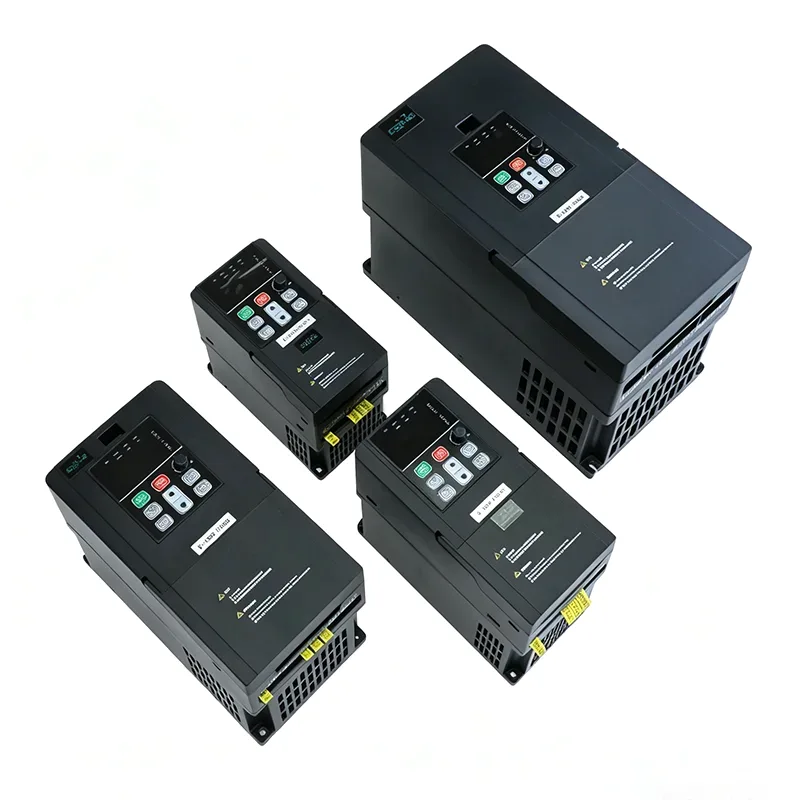
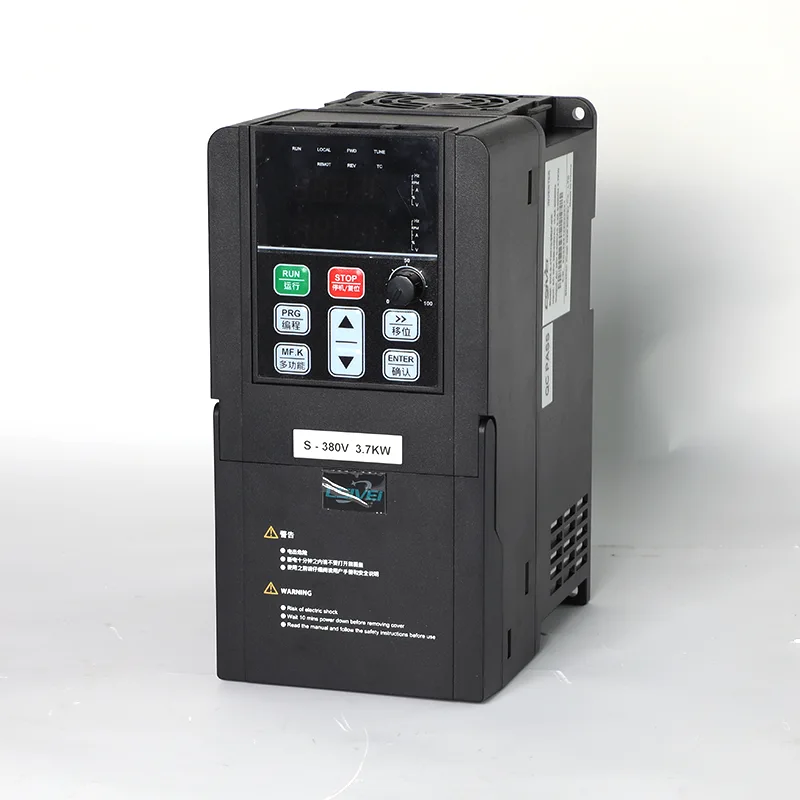
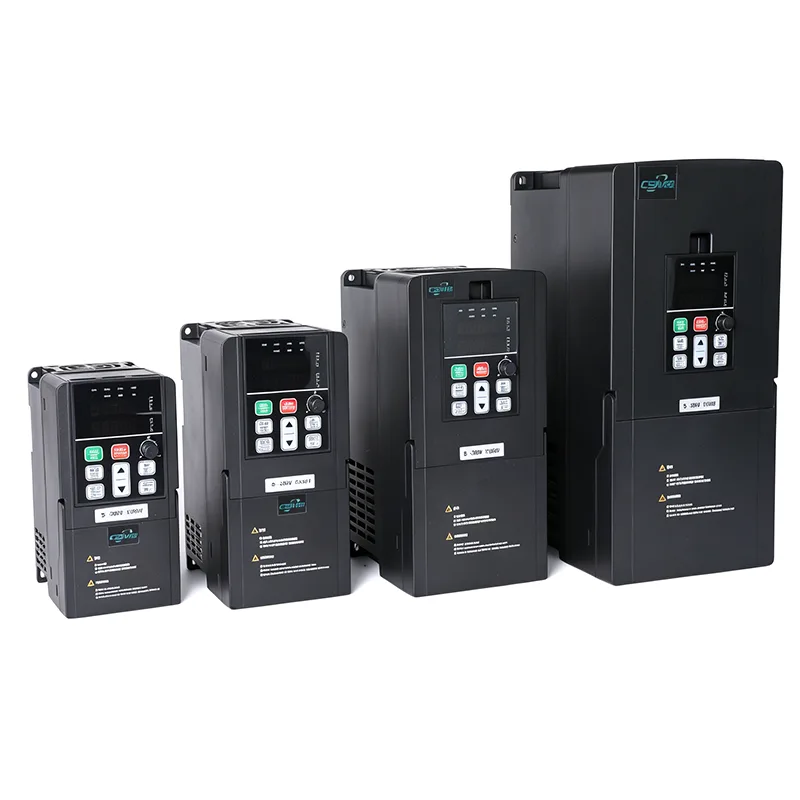
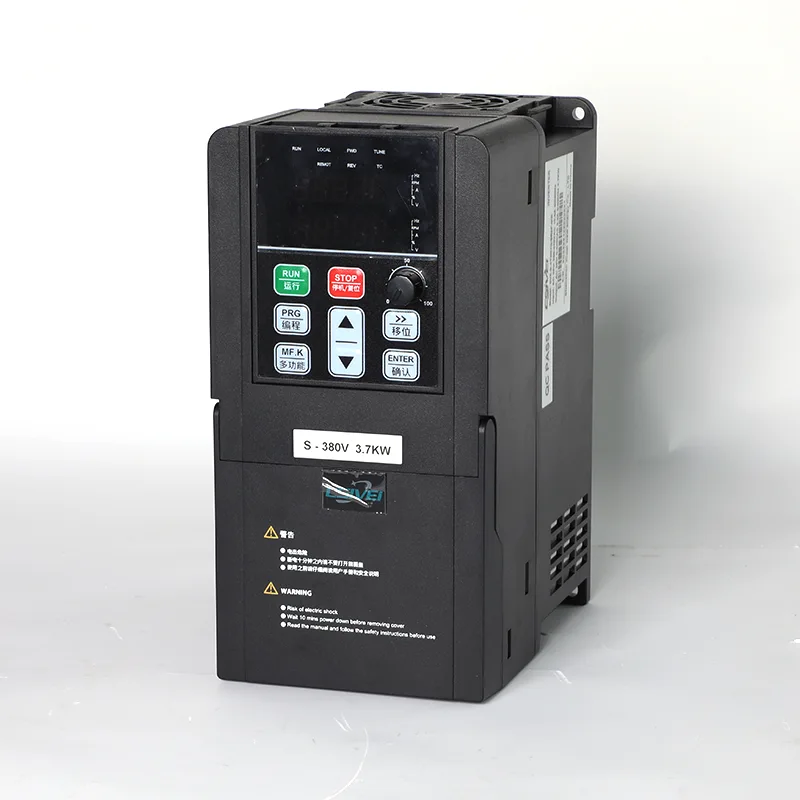
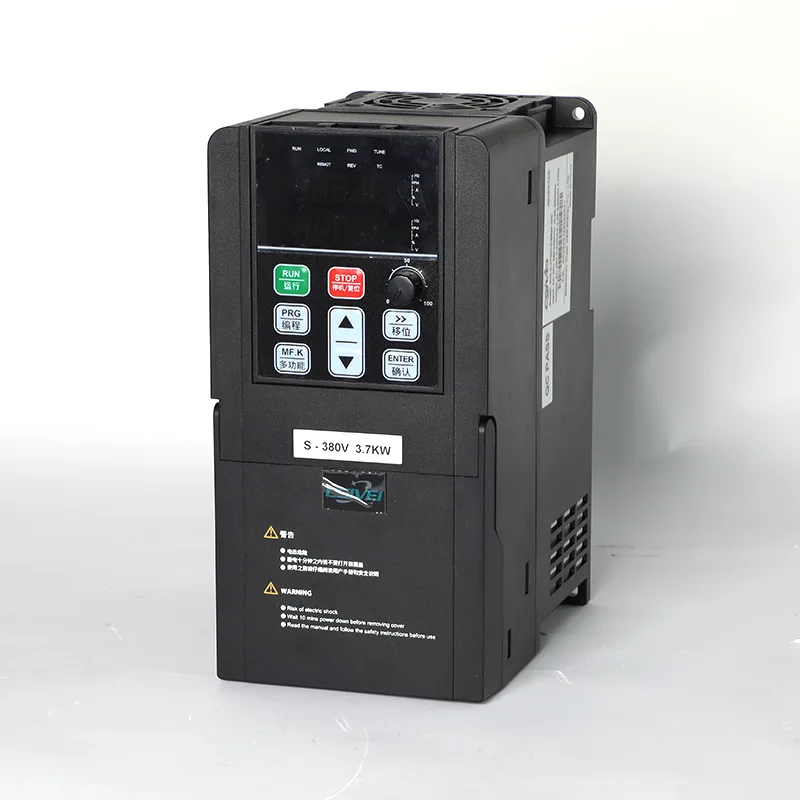
30kW/37kW 3 Phase 380V Solar Pump နှင့် General Purpose Inverter VFD ကို VFD-PC10-30G-T4-MK နှင့် VFD-PC10-37G-T4-MK မော်ဒယ်နှစ်မျိုးဖြင့် ရနိုင်ပါသည်။ နှစ်ခုစလုံးသည် သုံးဆင့် AC input ကိုအသုံးပြုပြီး ရွေးချယ်ထားသောဖွဲ့စည်းပုံအရ ဆိုလာပန့် သို့မဟုတ် ယေဘုယျရည်ရွယ်ချက်လုပ်ဆောင်ချက်ကို ပံ့ပိုးပေးသည်။
ဆိုလာပန့်အသုံးပြုမှုတွင်၊ drive သည် photovoltaic array မှပါဝါကိုအသုံးပြု၍ ပန့်မော်တာအား ထိန်းချုပ်သည်။ ယေဘူယျရည်ရွယ်ချက်မုဒ်တွင်၊ ၎င်းသည် တွဲဖက်သုံးနိုင်သော စက်မှုပစ္စည်းကိရိယာများအတွက် ပြောင်းလဲနိုင်သော ကြိမ်နှုန်းမော်တာထိန်းချုပ်မှုကို ပေးသည်။ မော်ဒယ်ရွေးချယ်မှုသည် မော်တာ၏ အဆင့်သတ်မှတ်ထားသော ပါဝါနှင့် လက်ရှိ၊ ပန့်လည်ပတ်မှု အခြေအနေများ၊ ရရှိနိုင်သော ပါဝါအရင်းအမြစ်နှင့် လိုအပ်သော ထိန်းချုပ်မှုလုပ်ဆောင်ချက်များပေါ်တွင် မူတည်သည်။

30kW/37kW 3 Phase 380V Solar Pump နှင့် General Purpose Inverter VFD အတွက်၊ သက်ဆိုင်ရာ မော်ဒယ် ဖွဲ့စည်းမှုပုံစံအရ ကန့်သတ်ချက် P8-00 မှတစ်ဆင့် လည်ပတ်မှုမုဒ်ကို ရွေးချယ်ထားသည်။
ဆိုလာပန့်မုဒ်သည် ဓာတ်ပုံဗိုလ်တာအက်ခင်းတစ်ခုမှ ပံ့ပိုးပေးသည့် ပန့်အက်ပလီကေးရှင်းများအတွက် ရည်ရွယ်ပါသည်။ ဤမုဒ်အတွက် ဖော်ပြထားသော ထိန်းချုပ်မှုလုပ်ဆောင်ချက်များတွင် အမြင့်ဆုံးပါဝါပွိုင့်ခြေရာခံခြင်း (MPPT) နှင့် အလင်းအားနည်းသော အကာအကွယ်ဆိုင်ရာ လော့ဂျစ်တို့ ပါဝင်သည်။
PV အခင်းအကျင်းကို drive ၏သတ်မှတ်ထားသော DC ဗို့အားကန့်သတ်ချက်များအတွင်း ပြုပြင်သတ်မှတ်ရပါမည်။ Pump output သည် ရရှိနိုင်သော နေရောင်ခြည်စွမ်းအင်၊ မော်တာလိုအပ်ချက်များ၊ ပန့်ထူးခြားချက်များနှင့် နေရာအခြေအနေများအပေါ် မူတည်ပါသည်။
ဂရစ် သို့မဟုတ် ဂျင်နရေတာ မိတ္တူကူးရန် လိုအပ်သည့်အခါ၊ ထည့်သွင်းမှု ကူးပြောင်းခြင်း အစီအစဉ်နှင့် ဝိုင်ယာကြိုးများသည် သက်ဆိုင်ရာ မော်ဒယ်ပုံကြမ်းအတိုင်း လုပ်ဆောင်ရပါမည်။ အပြောင်းအလဲလုပ်ဆောင်မှုအားလုံးကို drive အတွင်းတွင်ပါ၀င်သည်ဟု ယူဆရမည့်အစား ရွေးချယ်တပ်ဆင်မှုအတွက် ပြင်ပပြောင်းခြင်းအစိတ်အပိုင်းများ လိုအပ်သည်ရှိမရှိ အတည်ပြုပါ။
အထွေထွေ ရည်ရွယ်ချက် မုဒ်သည် ပြောင်းလဲနိုင်သော ကြိမ်နှုန်း ထိန်းချုပ်မှု လိုအပ်သော မော်တာ မောင်းနှင်သည့် စက်ကိရိယာများအတွက် ရည်ရွယ်ပါသည်။ ဖော်ပြထားသော လုပ်ဆောင်ချက်များတွင် SVC နှင့် V/F ထိန်းချုပ်မှု၊ တပ်ဆင်ထားသော PID၊ ချိန်ညှိနိုင်သော အရှိန်နှင့် အရှိန်လျော့ခြင်းနှင့် Modbus RTU ဆက်သွယ်ရေးတို့ ပါဝင်သည်။
တာဝန်ထမ်းဆောင်နေစဉ်အတွင်း လည်ပတ်မှုမုဒ်နှင့် ပါရာမီတာဆက်တင်များကို သတ်မှတ်သင့်သည်။ ထိန်းချုပ်မှုရင်းမြစ်၊ မော်တာဒေတာ၊ ထည့်သွင်းသည့်ဂိတ်များနှင့် လည်ပတ်မှုအမိန့်များကို ပြင်ဆင်သတ်မှတ်သည့်အခါ အတိအကျမော်ဒယ်အတွက် အသုံးပြုသူလက်စွဲကို လိုက်နာပါ။
| ကုသိုလ်ကံ | VFD-PC10-30G-T4-MK | VFD-PC10-37G-T4-MK |
| အသုံးပြုနိုင်သော မော်တာ | 30 kW / 40 HP | 37 kW / 50 HP |
| ထည့်သွင်းခြင်း လက်ရှိ | 57 A | 69 A |
| Output လက်ရှိ | 60 A | 75 A |
| AC အဝင်ဗို့အား | AC 3 PH 380 V (-15%) မှ 440 V (+10%) | |
| မက်တယ်။ DC input ဗို့အား | 900 VDC | |
| Voc အပိုင်းအခြားကို အကြံပြုထားသည်။ | 550 မှ 750 VDC | |
| MPPT အပိုင်းအခြားကို အကြံပြုထားသည်။ | 450 မှ 600 VDC | |
| စတင်ဗို့အားအပိုင်းအခြား | 300 မှ 900 VDC၊ parameter ချိန်ညှိနိုင်သည်။ | |
| အထွက်ကြိမ်နှုန်း အပိုင်းအခြား | 0 မှ 500.00 Hz | |
| ဆူညံသံအဆင့် | 65 dBA အမြင့်ဆုံး |
| မော်ဒယ် | 37±1 V မော်ဂျူးများ၊ 250 W±5 Wp | 45±1 V မော်ဂျူးများ၊ 300 W±5 Wp | ||
| စာကြောင်းအလိုက် မော်ဂျူးများ | ကြိုးတွေ၊ | စာကြောင်းအလိုက် မော်ဂျူးများ | ကြိုးတွေ၊ | |
| VFD-PC10-30G-T4-MK | 18 | 8 | 15 | 8 |
| VFD-PC10-37G-T4-MK | 18 | 9 | 15 | 9 |
PV အခင်းအကျင်းကို စီစဉ်သောအခါ၊ အထက်ဖော်ပြပါဖွဲ့စည်းပုံများကို အကိုးအကားအစီအမံများအဖြစ် သတ်မှတ်၍ universal အရွယ်အစားစည်းမျဉ်းများထက် သဘောထားပါ။ array ကို အပြီးသတ်ခြင်းမပြုမီ module သတ်မှတ်ချက်များ၊ ပန့်လည်ပတ်မှုအခြေအနေများနှင့် ဆိုက်လိုအပ်ချက်များကို အတည်ပြုပါ။
PV string ဒီဇိုင်းသည် အမှန်တကယ် open-circuit voltage (Voc)၊ လည်ပတ်ဗို့အား၊ module temperature coefficients နှင့် site ၏ အနိမ့်ဆုံးအပူချိန်အတွက် တွက်ချက်ရပါမည်။ တွက်ချက်ထားသော အေးသောရာသီဥတုအခြေအနေ Voc သည် drive ၏ အမြင့်ဆုံး DC အဝင်ဗို့အားထက် မကျော်လွန်ကြောင်းနှင့် မျှော်လင့်ထားသည့် လည်ပတ်မှုဗို့အားသည် ၎င်း၏ MPPT အကွာအဝေးနှင့် ကိုက်ညီမှုရှိမရှိ စစ်ဆေးပါ။ နောက်ဆုံးဖွဲ့စည်းပုံသည် ပန့်၏မော်တာအဆင့်သတ်မှတ်ချက်၊ စုစုပေါင်းပြောင်းလဲနေသောဦးခေါင်း၊ နေ့စဉ်ရေလိုအပ်ချက်နှင့် နေရောင်ခြည်စွမ်းအင်သုံး အခြေအနေများအတွက်လည်း ထည့်သွင်းတွက်ချက်သင့်ပါသည်။
| ကုသိုလ်ကံ | သတ်မှတ်ချက် |
| အဆင့်သတ်မှတ်ထားသော အကြိမ်ရေ | 50/60 Hz |
| ထည့်သွင်းသည့် ကြိမ်နှုန်းအပိုင်းအခြား | ±5% (47.5 မှ 63 Hz) |
| အထွက်ဗို့အား | 0 input ဗို့အား |
| Output အကြိမ်ရေ | 0.1 မှ 500 Hz |
| အများဆုံးအကြိမ်ရေ | 0 မှ 500 Hz (SVC နှင့် V/F ထိန်းချုပ်မှု) |
| သယ်ဆောင်သူ အကြိမ်ရေ | 0.8 kHz မှ 8 kHz အထိ အလိုအလျောက် ချိန်ညှိပေးသည် (16 kHz အထိ ပံ့ပိုးထားသည်) |
| ကြိမ်နှုန်းပြတ်သားမှု | ဒစ်ဂျစ်တယ်ဆက်တင် 0.01 Hz; အမြင့်ဆုံးအကြိမ်ရေ၏ 0.025% analog ဆက်တင် |
| ထိန်းချုပ်မှုမုဒ် | အာရုံခံကိရိယာမဲ့ vector ထိန်းချုပ်မှု (SVC); V/F ထိန်းချုပ်မှု |
| torque စတင်ခြင်း။ | 0.5 Hz / 150% (SVC) |
| အရှိန်အကွာအဝေး | 1:100 (SVC) |
| အရှိန်တည်ငြိမ်တိကျမှု | ±0.5% (SVC) |
| ဝန်ပိုနိုင်စွမ်း | 60 s အတွက် 150% အဆင့်သတ်မှတ်ထားသော လက်ရှိ; 12 s အတွက် 170%; 1.5 s အတွက် 190% |
| Torque မြှင့်တင်ခြင်း။ | အလိုအလျောက် torque မြှင့်တင်; manual boost 0.1% မှ 30.0% |
| V/F မျဉ်းကွေး | တစ်ပြေးညီ၊ အချက်ပေါင်းများစွာနှင့် စတုရန်းမျဉ်းကွေး (1.2/1.4/1.6/1.8/2.0 ပါဝါ) |
| V/F ခွဲခြားမှု | အပြည့်အဝခွဲခွာခြင်းတစ်ဝက်ခွဲခွါ |
| အရှိန်အဟုန် / အရှိန်လျှော့ | Linear သို့မဟုတ် S-curve၊ 0.0 မှ 6500.0 s |
| DC ဘရိတ် | ကြိမ်နှုန်း 0.00 Hz စတင်ရန် အမြင့်ဆုံးအကြိမ်ရေ။ အချိန် 0.0 မှ 36.0 s; လက်ရှိ 0.0% မှ 100.0% |
| JOG ထိန်းချုပ်မှု | JOG ကြိမ်နှုန်း 0.00 Hz မှ အမြင့်ဆုံးအကြိမ်ရေ (ပုံမှန် 5 Hz); accel/decel 0.0 မှ 6500.0 s |
| Built-in PID | ဟုတ်တယ်၊ ပြင်ပထိန်းချုပ်ကိရိယာမပါဘဲ ဖိအား၊ စီးဆင်းမှု သို့မဟုတ် အပူချိန် အပိတ်အဝိုင်းအတွက် |
| AVR | ဂရစ်ဗို့အား အတက်အကျရှိသောအခါ အထွက်ဗို့အား တည်ငြိမ်သည်။ |
| ထည့်သွင်းခြင်းများ | ဒစ်ဂျစ်တယ် သွင်းအားစု 5 ခု၊ DI5 သည် 50 kHz အထိ မြန်နှုန်းမြင့် သွေးခုန်နှုန်းကို ထောက်ပံ့ပေးသည်။ 1 analog input 0-10 V သို့မဟုတ် 0-20 mA; ကီးဘုတ် အတိုင်းအတာ 1 ခု ထည့်သွင်းပါ။ |
| အထွက်ဂိတ်များ | 1 မြန်နှုန်းမြင့်သွေးခုန်နှုန်းအထွက် 50 kHz အထိ; 1 relay output ကို; 1 analog output 0-20 mA သို့မဟုတ် 0-10 V |
| ဆက်သွယ်ရေး | RS485၊ Modbus RTU |
| အကာအကွယ် | ပါဝါဖွင့်ချိန်၊ အထွက်အဆင့် ဆုံးရှုံးမှု၊ လက်ရှိ over-voltage၊ under-voltage၊ over-temperature၊ overload၊ underload၊ light light တွင် မော်တာတို-ပတ်စ်ကစ် သိရှိခြင်း |
| လည်ပတ်အပူချိန် | -10°C မှ 50°C; 40°C အထက် 1°C လျှင် 1% နှိမ့်ချသည်။ |
| သိုလှောင်မှုအပူချိန် | -20°C မှ 60°C အထိ |
| စိုထိုင်းဆ | 95% RH အောက်၊ ငွေ့ရည်ဖွဲ့ခြင်း မရှိပါ။ |
| အမြင့် | 1000 မီတာအောက်; မီတာ 1000 မှ 3000 m တွင် 1% နှုန်း နှောင့်နှေးသည်။ |
| တုန်ခါမှု | 5.9 m/s² အောက် (0.6 g) |
| အရံအတား | IP20၊ နံရံတပ် သို့မဟုတ် ကက်ဘိနက်၊ ဒေါင်လိုက်တပ်ဆင်ခြင်း။ |
| ဖြန့်ဖြူးရေးစနစ် | TN, TT |
| EMC / ဘေးကင်းရေး | IEC 61800-3 (C3); IEC 61800-5-1 |
Drive တွင် စာရင်းသွင်းထားသော အများဆုံး DC အဝင်ဗို့အား 900 VDC နှင့် အကြံပြုထားသော MPPT လည်ပတ်မှုအကွာအဝေး 450-600 VDC ဖြစ်သည်။ ဤတန်ဖိုးများသည် မတူညီသော ရည်ရွယ်ချက်များအတွက် ဆောင်ရွက်ပေးသည်- အမြင့်ဆုံး input voltage သည် အထက်ကန့်သတ်ချက်ဖြစ်ပြီး MPPT range သည် ပုံမှန် photovoltaic လုပ်ဆောင်ချက်နှင့် ဆက်စပ်နေပါသည်။
စနစ်ဒီဇိုင်းတွင် array ၏ open-circuit voltage နှင့် operating voltage ကို သီးခြားစီ အကဲဖြတ်ရပါမည်။ PV အခင်းအကျင်းအတွက် ပစ်မှတ်လည်ပတ်မှုဗို့အားအဖြစ် အမြင့်ဆုံးထည့်သွင်းဗို့အားကို မသုံးပါနှင့်။
စာရင်းပြုစုထားသော ထိန်းချုပ်မှုနည်းလမ်းများမှာ အာရုံခံကိရိယာမဲ့ vector ထိန်းချုပ်မှု (SVC) နှင့် V/F ထိန်းချုပ်မှုတို့ဖြစ်သည်။ SVC အောက်တွင်၊ သတ်မှတ်ထားသော စတင်ရုန်းအားသည် 150% 0.5 Hz ဖြစ်သည်။ စာရင်းသွင်းထားသော အမြန်နှုန်းအကွာအဝေးသည် 1:100 ဖြစ်ပြီး အမြန်နှုန်းတည်ငြိမ်တိကျမှု ±0.5% ဖြစ်သည်။
အမှန်တကယ် မော်တာ စွမ်းဆောင်ရည်သည် မော်တာ ဘောင်များ ၊ ဝန်လက္ခဏာ ၊ တပ်ဆင်မှု အခြေအနေ နှင့် တာဝန်ပေးခြင်း ဆက်တင်များ ပေါ်တွင် မူတည်ပါသည်။
Built-in PID လုပ်ဆောင်ချက်ကို လိုအပ်သော အာရုံခံကိရိယာများနှင့် စနစ်ဖွဲ့စည်းပုံများ ပံ့ပိုးပေးထားသည့် ဖိအား၊ စီးဆင်းမှု သို့မဟုတ် အပူချိန် ပါဝင်သော အပိတ်အဝိုင်း ထိန်းချုပ်အက်ပ်လီကေးရှင်းများအတွက် အသုံးပြုနိုင်သည်။
ဆက်သွယ်ရေးသည် Modbus RTU ကို အသုံးပြု၍ RS485 မှတဆင့်ဖြစ်သည်။ ရရှိနိုင်သော ဒစ်ဂျစ်တယ်နှင့် အန်နာလော့အဝင်အထွက်များနှင့် အထွက်များသည် ပြုပြင်ထားသော ထိန်းချုပ်မှုနှင့် စောင့်ကြည့်ရေးလုပ်ဆောင်ချက်များကို ပံ့ပိုးပေးသည်။
ကာကွယ်ရေးလုပ်ဆောင်ချက်များသည် မှန်ကန်သောမော်တာရွေးချယ်မှု၊ လျှပ်စစ်ကာကွယ်မှု၊ ဝိုင်ယာကြိုးများ သို့မဟုတ် စနစ်စတင်ခြင်းတို့ကို အစားထိုးမည်မဟုတ်ပါ။
ဖော်ပြထားသော overload အဆင့်သတ်မှတ်ချက်များမှာ-
| Overload အဆင့် | သင်တန်းကာလ |
|---|---|
| အဆင့်သတ်မှတ်ထားသော လက်ရှိ၏ 150% | 60 စက္ကန့် |
| အဆင့်သတ်မှတ်ထားသော လက်ရှိ၏ 170% | 12 စက္ကန့် |
| အဆင့်သတ်မှတ်ထားသော လက်ရှိ၏ 190% | 1.5 စက္ကန့် |
ဤအဆင့်သတ်မှတ်ချက်များသည် သတ်မှတ်ထားသော ကာလတို ဝန်ပိုနိုင်စွမ်းကို ဖော်ပြသည်။ ၎င်းတို့သည် သီးခြား pump ၏ စတင်ခြင်းဆိုင်ရာ လိုအပ်ချက်များအတွက် သင့်လျော်မှုကို ၎င်းတို့ကိုယ်တိုင် မသတ်မှတ်ထားပေ။ မော်တာအဆင့်သတ်မှတ်ထားသော လက်ရှိ၊ အရှိန်မြှင့်ချိန်နှင့် ဝန်လက္ခဏာများကို ရွေးချယ်ရာတွင် စစ်ဆေးရပါမည်။


မော်တာအဆင့်သတ်မှတ်ချက်၊ ပန့်တင်ခွန်နှင့် ရရှိနိုင်သော PV အခင်းအကျင်းများသည် drive သတ်မှတ်ချက်များနှင့် ကိုက်ညီသည့် ဆည်မြောင်းစုပ်ထုတ်စနစ်များတွင် အကဲဖြတ်ရန်အတွက် သင့်လျော်သည်။ စနစ်ပြင်ဆင်ရာတွင် ရေလိုအပ်ချက်၊ စုစုပေါင်းဦးခေါင်းနှင့် ဆိုက်၏ နေရောင်ခြည်အခြေအနေတို့ကို ထည့်သွင်းစဉ်းစားသင့်သည်။
သဟဇာတရှိသော-ရေစုပ်ယူမှုနှင့် လွှဲပြောင်းပန့်များအတွက် ထည့်သွင်းစဉ်းစားနိုင်သည်။ မော်ဒယ်ကိုမရွေးချယ်မီ မော်တာလက်ရှိ၊ လိုအပ်သောလည်ပတ်မှုအကြိမ်ရေ၊ ထိန်းချုပ်မှုလိုအပ်ချက်များနှင့် မည်သည့်အရန်-ပါဝါအစီအစဉ်ကိုမဆို အတည်ပြုပါ။
ယေဘူယျရည်ရွယ်ချက်မုဒ်တွင်၊ လုပ်ငန်းစဉ်-ရေလွှဲပြောင်းမှု၊ အအေး-ရေလည်ပတ်မှုနှင့် ပြောင်းလဲနိုင်သော-ကြိမ်နှုန်းထိန်းချုပ်မှုလိုအပ်သော အခြားမော်တာ-မောင်းနှင်စနစ်များအပါအဝင် တွဲဖက်စက်မှုပန့်ပန့်အက်ပလီကေးရှင်းများအတွက် drive ကို သုံးနိုင်သည်။
အကန့်အသတ် သို့မဟုတ် ပြောင်းလဲနိုင်သော ဇယားကွက်ရရှိနိုင်မှုရှိသော တပ်ဆင်မှုများအတွက်၊ သင့်လျော်သော ပုံစံထုတ်ထားသော အရန်ထောက်ပံ့မှုဖြင့် ဆိုလာစုပ်ထုတ်စနစ်၏ တစ်စိတ်တစ်ပိုင်းအဖြစ် ဒရိုက်ကို အကဲဖြတ်နိုင်ပါသည်။ သီးသန့်ထည့်သွင်းမှုအတွက် အရန်အရင်းအမြစ်၊ ပြောင်းလဲမှုအစီအစဉ်နှင့် လည်ပတ်မှုအပိုင်းကို အတည်ပြုရပါမည်။
မော်တာအမည်ပြား၊ အဆင့်သတ်မှတ်ထားသော လက်ရှိ၊ ဗို့အား၊ ပါဝါနှင့် လည်ပတ်မှုလိုအပ်ချက်များကို စစ်ဆေးပါ။ ပန့်မော်တာတိုင်းနှင့် လိုက်ဖက်မှုရှိရန် drive ၏ အဆင့်သတ်မှတ်ပါဝါတစ်ခုတည်းနှင့် မလုံလောက်ပါ။
မော်ဂျူးသတ်မှတ်ချက်များကို အတည်ပြုပြီး ဆိုက်၏ အနိမ့်ဆုံးမျှော်လင့်ထားသော အပူချိန်အောက်တွင် ကြိုးဗို့အား တွက်ချက်ပါ။ အများဆုံးတွက်ချက်ထားသော Voc သည် drive ၏ DC ထည့်သွင်းမှုကန့်သတ်ချက်အတွင်း ရှိနေကြောင်းနှင့် ပုံမှန်လုပ်ဆောင်မှုသည် MPPT အကွာအဝေးနှင့် သဟဇာတဖြစ်ကြောင်း သေချာပါစေ။
ဂရစ် သို့မဟုတ် ဂျင်နရေတာ လည်ပတ်မှု လိုအပ်ပါက၊ တပ်ဆင်မှုအတွက် သတ်မှတ်ထားသော AC အရင်းအမြစ်ဗို့အား၊ ကြိမ်နှုန်း၊ စွမ်းရည်၊ ဝိုင်ယာကြိုးများနှင့် ပြောင်းလဲမှုဆိုင်ရာ အစိတ်အပိုင်းများကို စစ်ဆေးပါ။ မော်ဒယ်၏ဝါယာကြိုးပုံသဏ္ဍာန်ကို မလိုက်နာဘဲ ပါဝါရင်းမြစ်များကို ချိတ်ဆက်ခြင်း သို့မဟုတ် ပြောင်းခြင်းမပြုပါနှင့်။
50 မီတာထက် ပိုရှည်သော မော်တာကြိုးများအတွက်၊ အထွက်-ဓာတ်ပေါင်းဖို အကြံပြုချက်များနှင့် ခွင့်ပြုထားသော ကြိုးအရှည်များအတွက် သက်ဆိုင်ရာလက်စွဲကို စစ်ဆေးပါ။ ကေဘယ်အလျား၊ မော်တာလျှပ်ကာနှင့် တပ်ဆင်မှုအခြေအနေများသည် အထွက်ချိတ်ဆက်မှု၏ သင့်လျော်မှုကို ထိခိုက်စေပါသည်။
ပတ်ဝန်းကျင်အပူချိန်၊ အမြင့်ပေ၊ လေဝင်လေထွက်နှင့် အကာအရံအခြေအနေများအတွက် ထည့်သွင်းတွက်ချက်ပါ။ တပ်ဆင်မှုသည် သတ်မှတ်ထားသော လည်ပတ်မှုအခြေအနေများထက် ကျော်လွန်သောအခါ သတ်မှတ်ချက်များအတိုင်း လိုက်နာဆောင်ရွက်သင့်သည်။
IP20 အကာအရံတစ်ခုသည် ရေဝင်ရောက်မှုကို အကာအကွယ်မပေးနိုင်ပါ။ ၎င်း၏ သတ်မှတ်ထားသော အကာအကွယ်အဆင့်သတ်မှတ်ချက်၊ အပူချိန်နှင့် လေဝင်လေထွက်လိုအပ်ချက်များအတွက် သင့်လျော်သော ပတ်ဝန်းကျင်တစ်ခုတွင် ဒရိုက်ကို တပ်ဆင်ပါ။
250 W တွင် 18 modules ကိုးလိုင်း သို့မဟုတ် 300 W တွင် 15 ကြိုးကိုးခု၊ 162 သို့မဟုတ် 135 modules ဖြစ်သည်။ အခင်းသည် မော်တာအဆင့်သတ်မှတ်ချက်မဟုတ်ဘဲ အထွက်နှုန်းကို ဆုံးဖြတ်ပေးသောကြောင့် ၎င်းကို နေ့စဉ်ရေထုထည်နှင့် စုစုပေါင်းဦးခေါင်းတို့နှင့် ယှဉ်၍ အစမှတ်နှင့် အရွယ်အစားအဖြစ် ဆက်ဆံပါ။
ဟုတ်ကဲ့။ R, S နှင့် T ပေါ်ရှိ 380 V သုံးဆင့် အရင်းအမြစ်မှန်သမျှသည် အရန်ထောက်ပံ့မှုအဖြစ် အလုပ်လုပ်သည်။ ပင်မများ သို့မဟုတ် မီးစက်လည်ပတ်မှုကို တွန်းအားပေးရန် P8-15 မှ 2 သို့ သတ်မှတ်ပါ သို့မဟုတ် အလိုအလျောက်ပြောင်းရန်အတွက် 0 သို့ သတ်မှတ်ပါ။ Drive သည် အင်ဗာတာကဲ့သို့ ဗို့အားလွန်ခြင်း သို့မဟုတ် ဗို့အားအောက်သို့ လည်ပတ်သွားသည့်အတွက် ဂျင်နရေတာဗို့အားတည်ငြိမ်မှုကို ဦးစွာအတည်ပြုပါ။
အိမ်တွင်း၊ နေရောင် တိုက်ရိုက်မထိတွေ့၊ အဆိပ်သင့်နိုင်သော သို့မဟုတ် မီးလောင်လွယ်သော ဓာတ်ငွေ့မရှိ၊ လျှပ်ကူးနိုင်သော ဖုန်မှုန့်များ မရှိပါ။ ပတ်ဝန်းကျင်တွင် -10°C မှ 50°C ထက် 40°C အထက်တွင် စိုထိုင်းဆ၊ ငွေ့ရည်ဖွဲ့ခြင်းမရှိဘဲ 95% RH အောက်၊ အမြင့်ပေ 1000 m အောက်၊ တုန်ခါမှု 5.9 m/s² အောက်။ အရံအတားသည် IP20 ဖြစ်သောကြောင့် ဗီရို သို့မဟုတ် သန့်ရှင်းသော ပန့်အိမ်တစ်လုံး လိုအပ်ပါသည်။
ပန့်သည် drive မှ မီတာ 50 ကျော်အကွာတွင်ရှိသော၊ ဤစကေးတွင်အဖြစ်များသော လက်စွဲစာအုပ်မှ အကြံပြုထားသည်။ ၎င်းသည် ရှည်လျားသောကေဘယ်ကြိုးများပေါ်ရှိ ရောင်ပြန်ဟပ်နေသော ဗို့အားမှ မော်တာလျှပ်ကာကို ကာကွယ်ပေးပြီး အလုပ်တွင် နှစ်ပေါင်းများစွာ အကွေ့အကောက်များသော ချို့ယွင်းမှုအန္တရာယ်ကို လျှော့ချပေးသည်။
60 s အတွက် အဆင့်သတ်မှတ်ထားသော လက်ရှိ 150%၊ 12 s အတွက် 170% နှင့် 1.5 s အတွက် 190%။ တစ်မိနစ်အတွက် 112.5 A ရှိသော 37 kW ယူနစ်တွင်၊ ကြီးမားသော ရေငုပ်သင်္ဘော၏ စတင်နှိုးဆော်မှုနှင့် တာစဥ်အချိန်လွန် Load spikes များအတွက် လုံလောက်သည်။
ဟုတ်ကဲ့။ ၎င်းကို ယေဘူယျ ရည်ရွယ်ချက်ဖြင့် မှာယူပါက ၎င်းကို မတင်ပို့မီ P8-00 ကို သတ်မှတ်ပေးထားပြီး၊ ၎င်းအား SVC သို့မဟုတ် V/F ထိန်းချုပ်မှု၊ PID၊ Modbus နှင့် အကာအကွယ် အပြည့်အစုံပါရှိသော စံအင်ဗာတာတစ်ခု ပေးပါသည်။ ဆိုလာပန့်မုဒ်သည် အခြားရွေးချယ်စရာဖြစ်သည်။ ဘယ်ပရောဂျက်က လိုအပ်လဲ ပြောပြပါ။ ဆိုလာပန့်မုဒ်ရှိ ယူနစ်ကို 0 တွင် P8-00 ဖြင့် ပြီးနောက် ယေဘုယျရည်ရွယ်ချက်သို့ ပြောင်းသည်၊ ၎င်းသည် ပြန်ခြင်းထက် ကန့်သတ်ချက်ပြောင်းလဲမှုဖြစ်သည်။
ဘုံဘိုင်အဆင့်သတ်မှတ်ချက်၊ စုစုပေါင်းဦးခေါင်း၊ နေ့စဉ်ရေထုထည်နှင့် ဆိုက်တည်နေရာတို့ကို ကျွန်ုပ်တို့ထံ ပေးပို့ပါ၊ ထို့နောက် ပက်ကေ့ခ်ျတစ်ခုအနေဖြင့် drive မော်ဒယ်၊ ခင်းကျင်းမှုပုံစံနှင့် DC ကာကွယ်မှုစာရင်းကို ကျွန်ုပ်တို့ထံ ပြန်လာပါမည်။ စျေးနှုန်း၊ ပို့ဆောင်ချိန်နှင့် OEM စည်းကမ်းချက်များကို အတူတကွ ကိုးကားထားသောကြောင့် စာရွက်စာတမ်းတစ်ခုတည်းတွင် သင့်ဖောက်သည်ထံသို့ အရာအားလုံးကို ယူဆောင်သွားနိုင်ပါသည်။
လိပ်စာ
အမှတ် ၃၇၈၈၊ Liujiang လမ်း၊ Liushi မြို့၊ Yueqing မြို့၊ Wenzhou မြို့၊ Zhejiang ပြည်နယ်၊ တရုတ်
Tel
အီးမေးလ်
သင့်တွင် quotation သို့မဟုတ် ပူးပေါင်းဆောင်ရွက်မှုနှင့် ပတ်သက်၍ စုံစမ်းမေးမြန်းလိုသည်များရှိပါက sanchia@csivei.com တွင် ကျွန်ုပ်တို့ထံ အီးမေးလ်ပို့ပါ သို့မဟုတ် အောက်ပါစုံစမ်းရေးပုံစံကို အသုံးပြုပါ။ ကျွန်ုပ်တို့၏ အရောင်းကိုယ်စားလှယ်သည် သင့်အား 24 နာရီအတွင်း ဆက်သွယ်ပါမည်။ ကျွန်ုပ်တို့၏ထုတ်ကုန်များကို စိတ်ဝင်စားသည့်အတွက် ကျေးဇူးတင်ပါသည်။
WhatsApp-8615705777705