Whatsapp
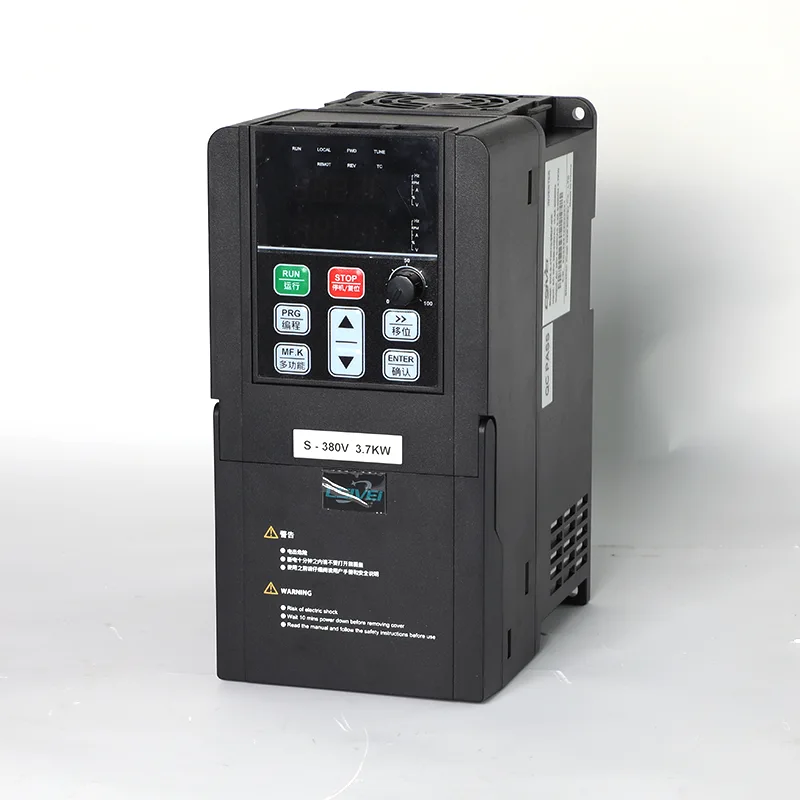
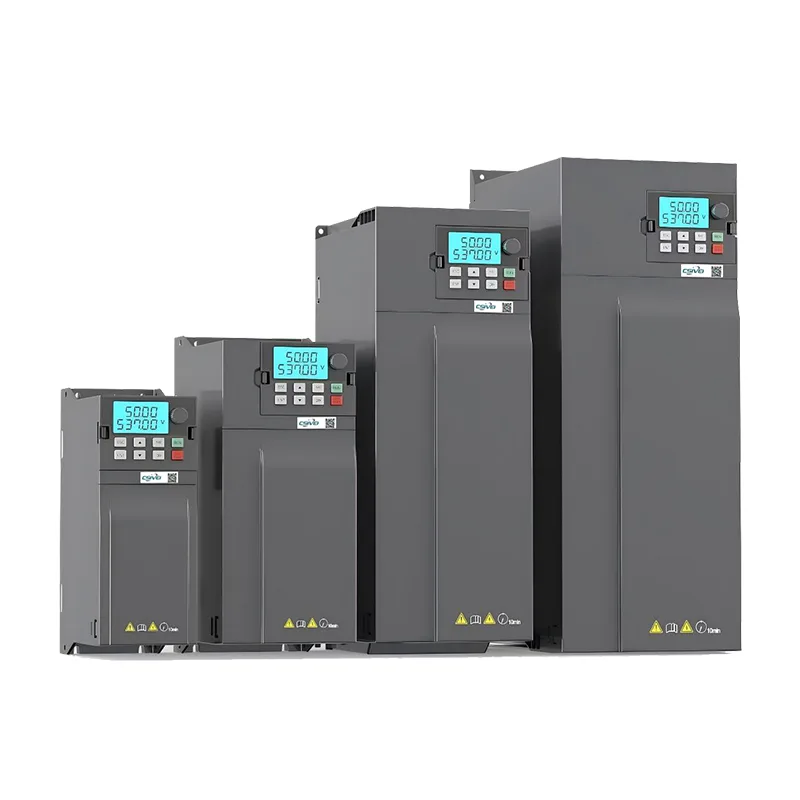
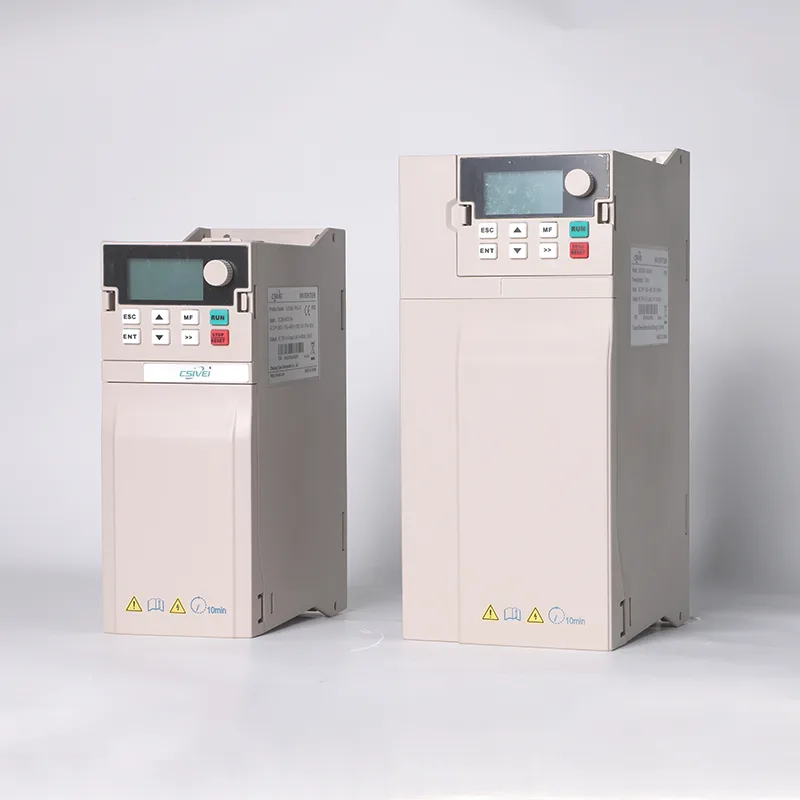
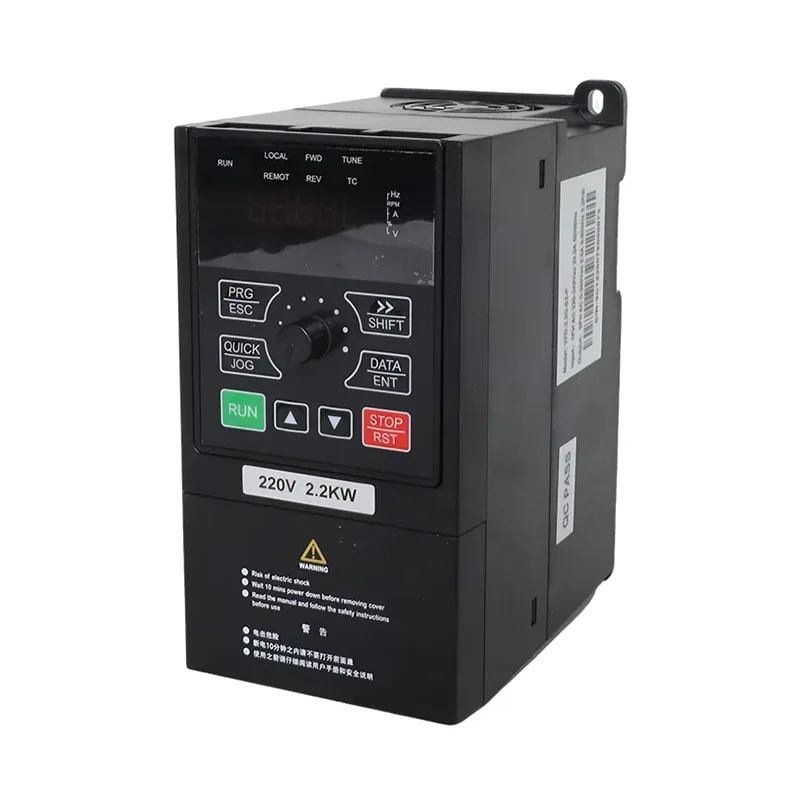
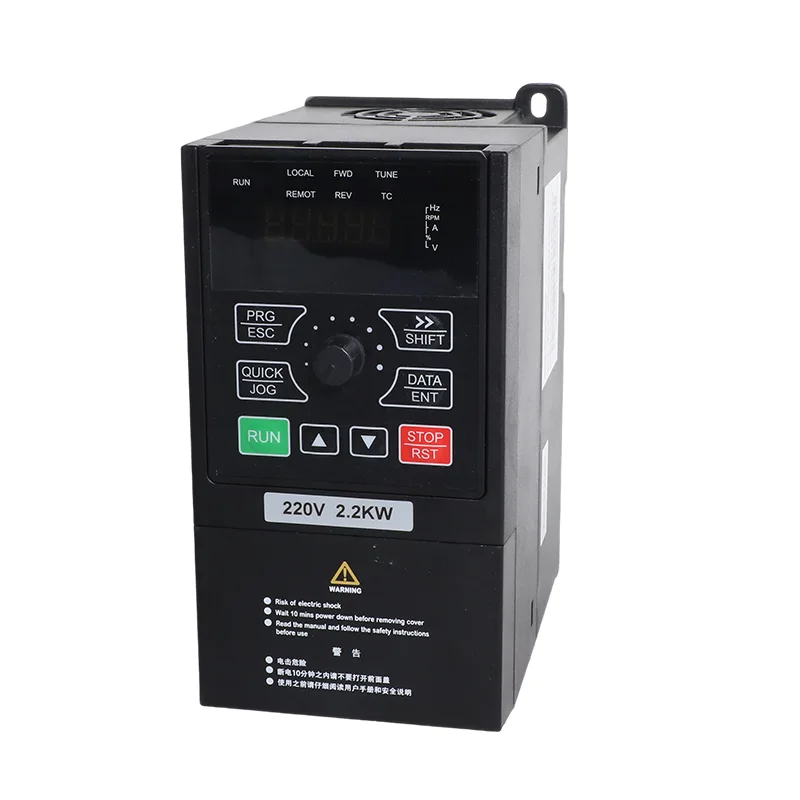
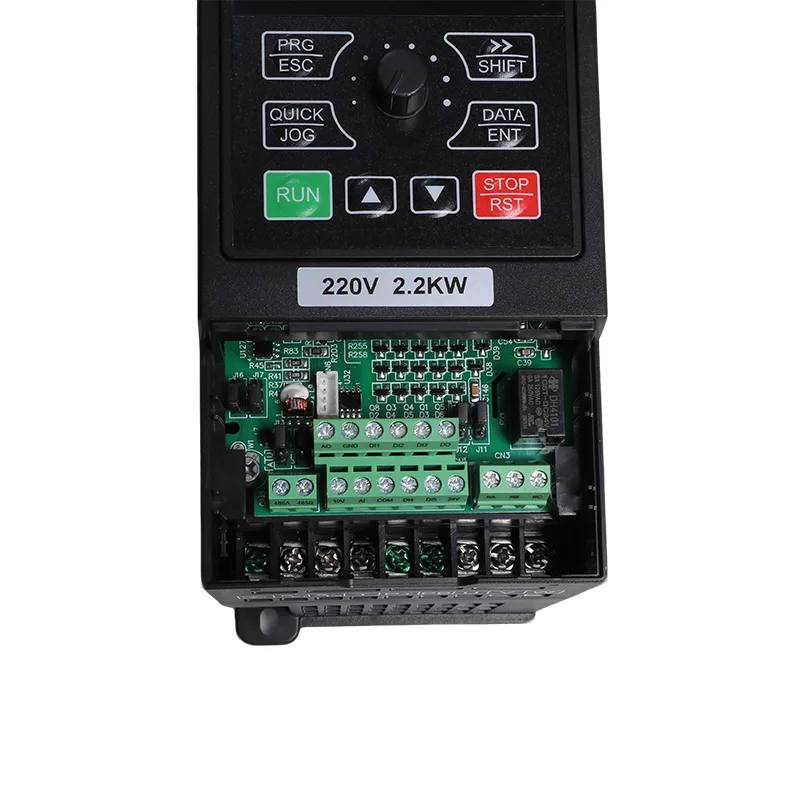
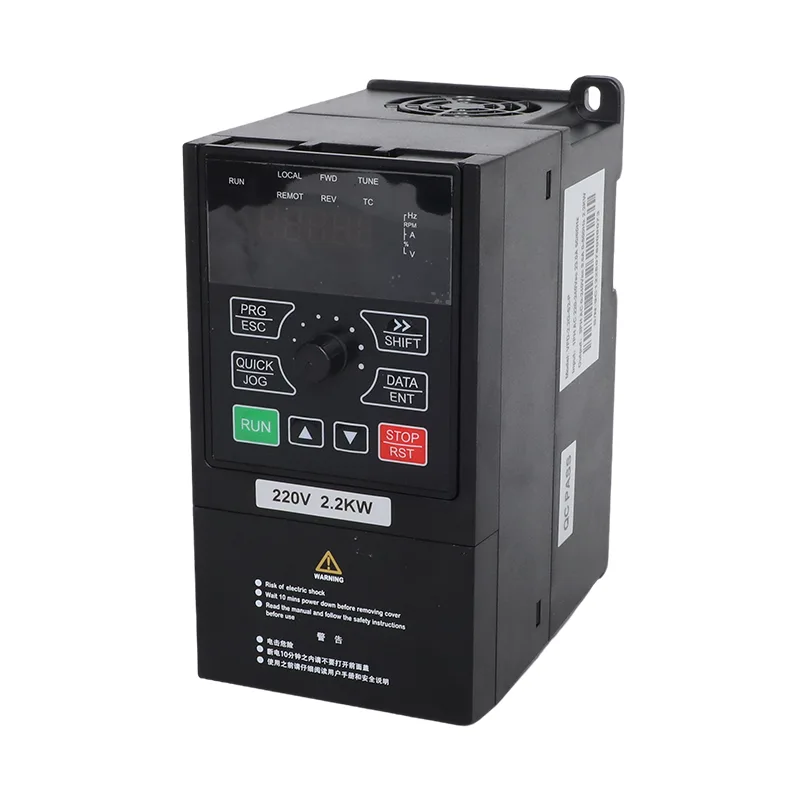
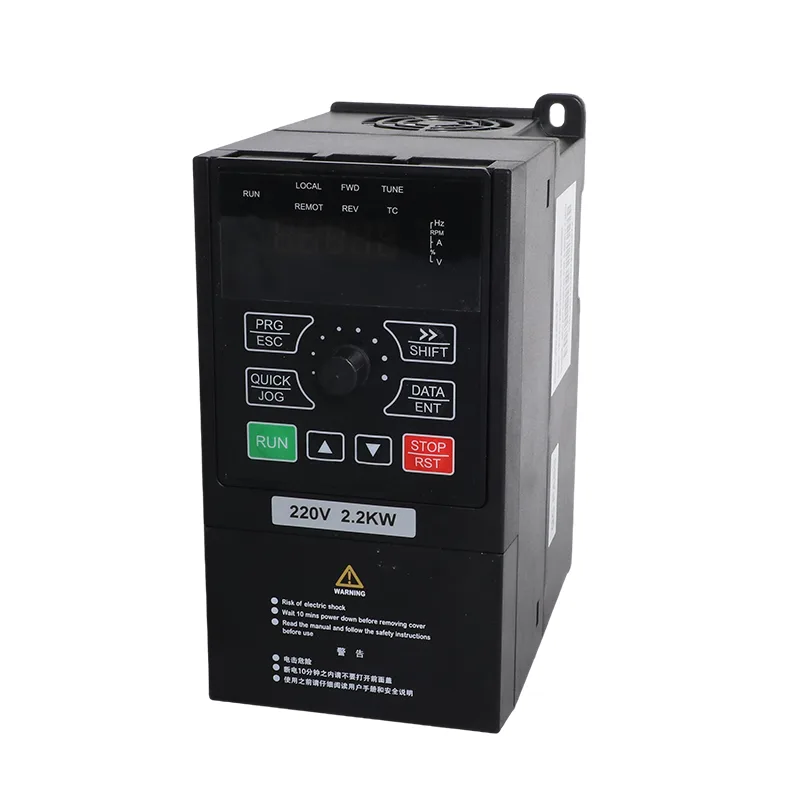
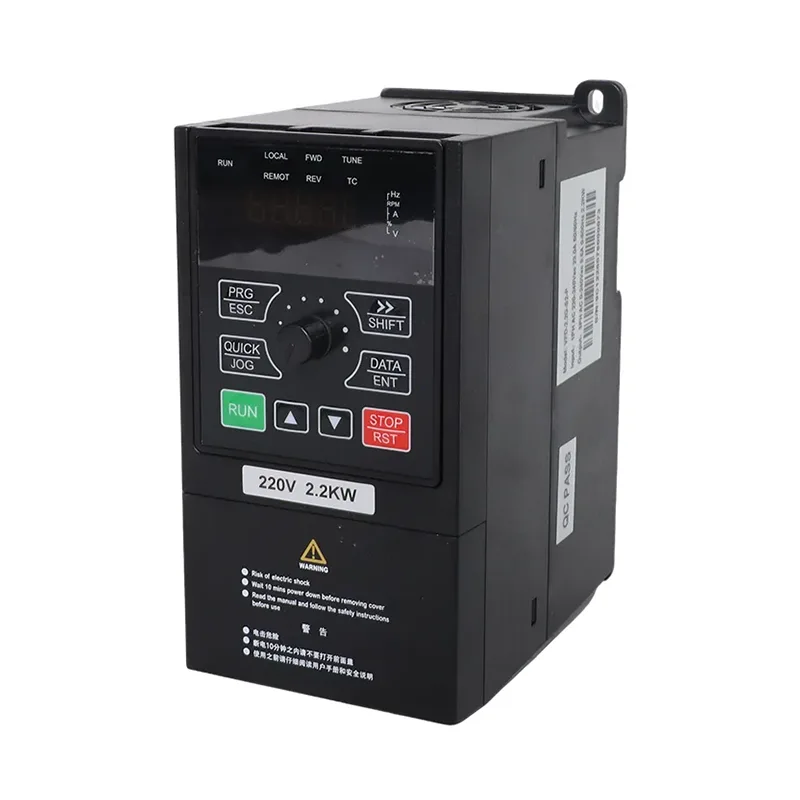
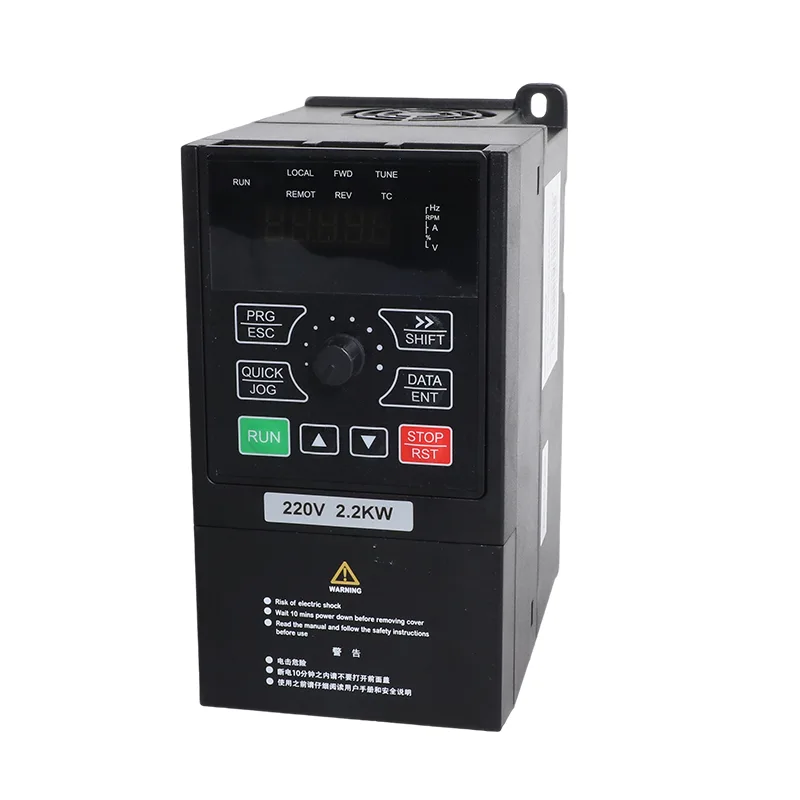
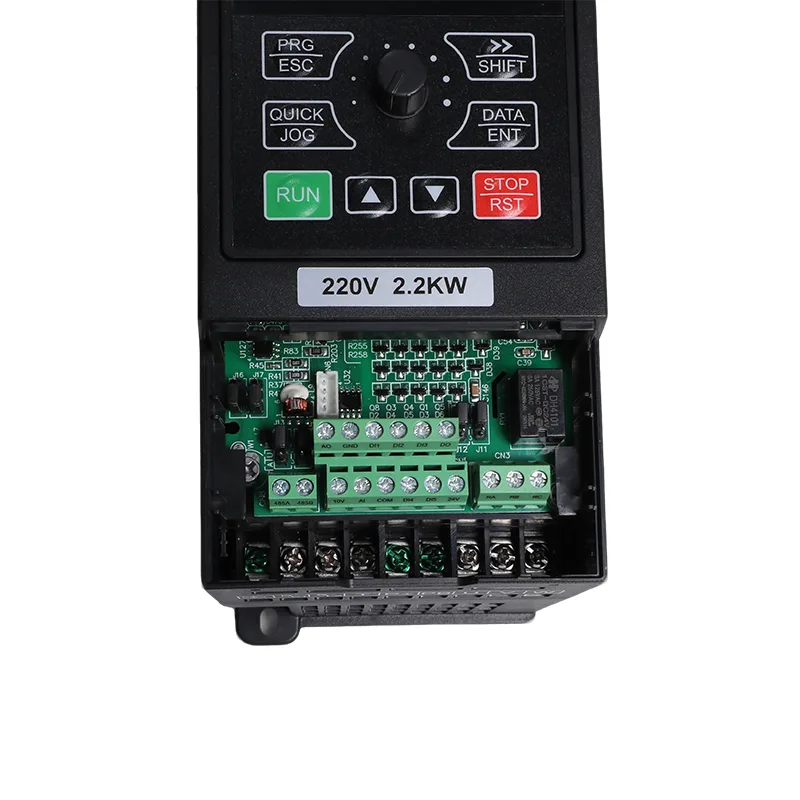
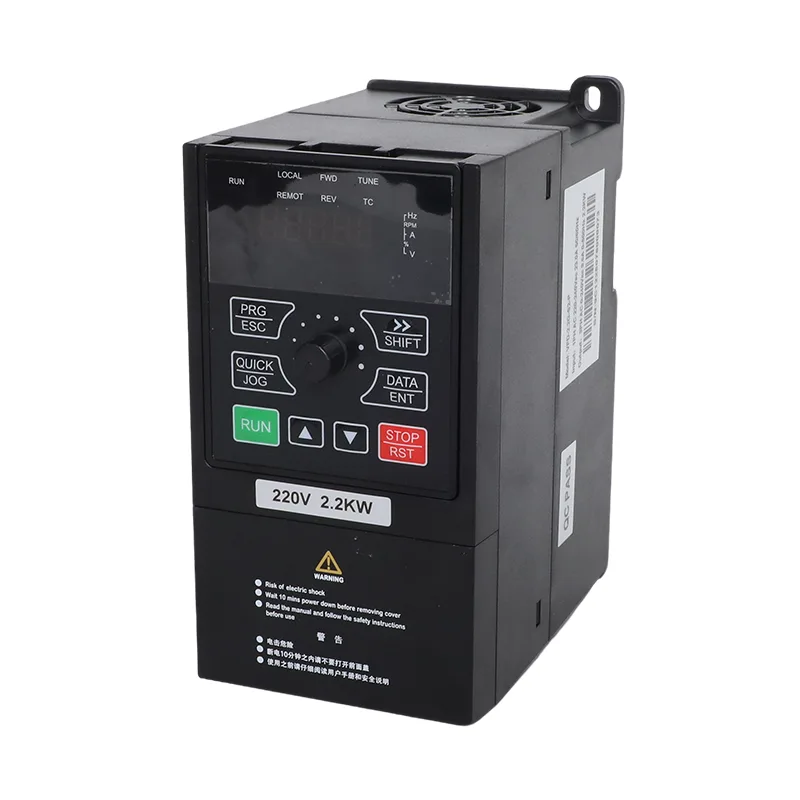
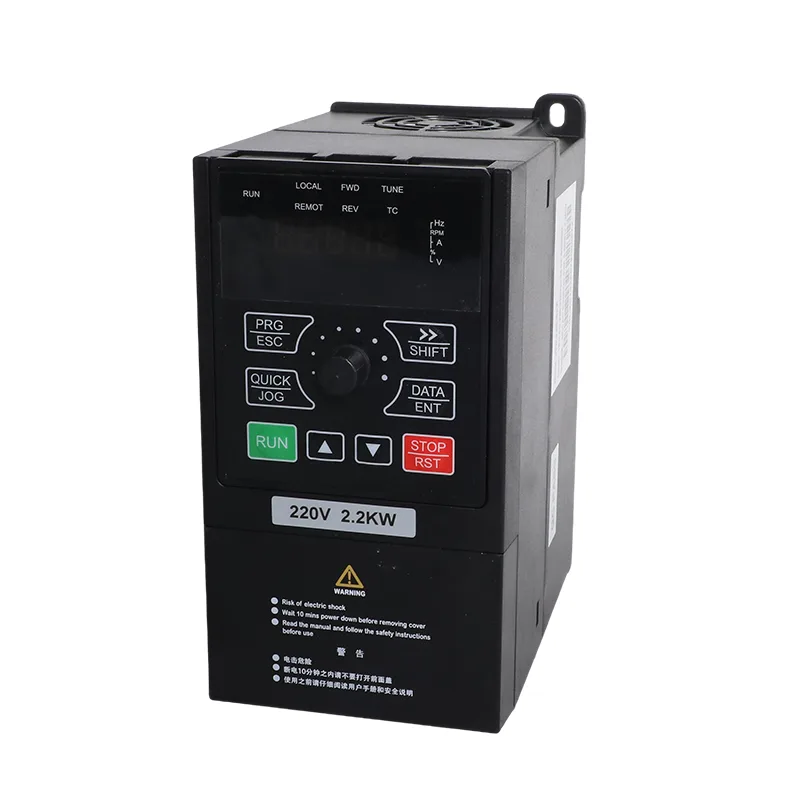
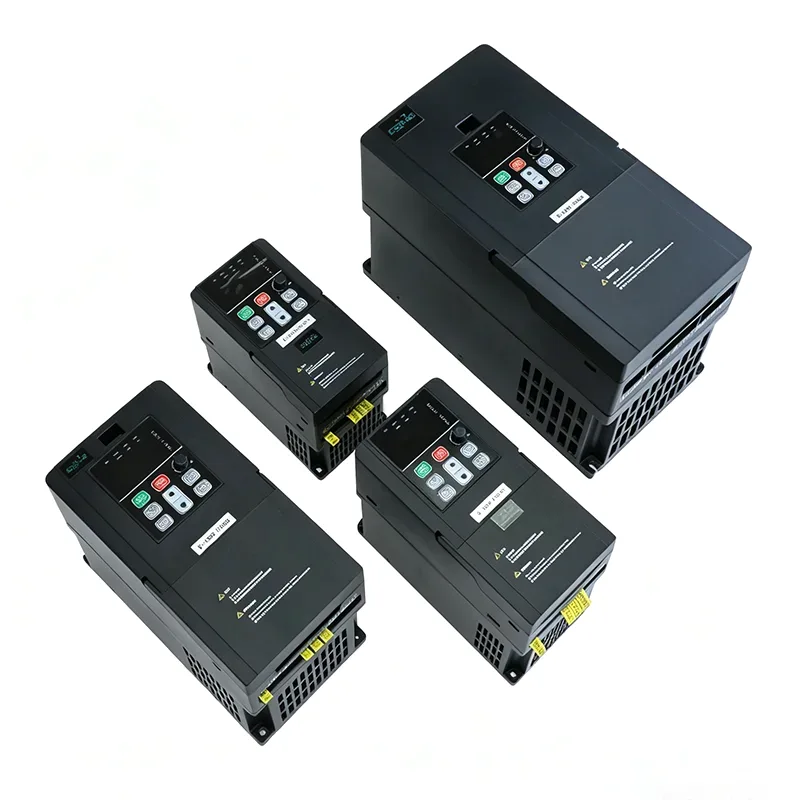
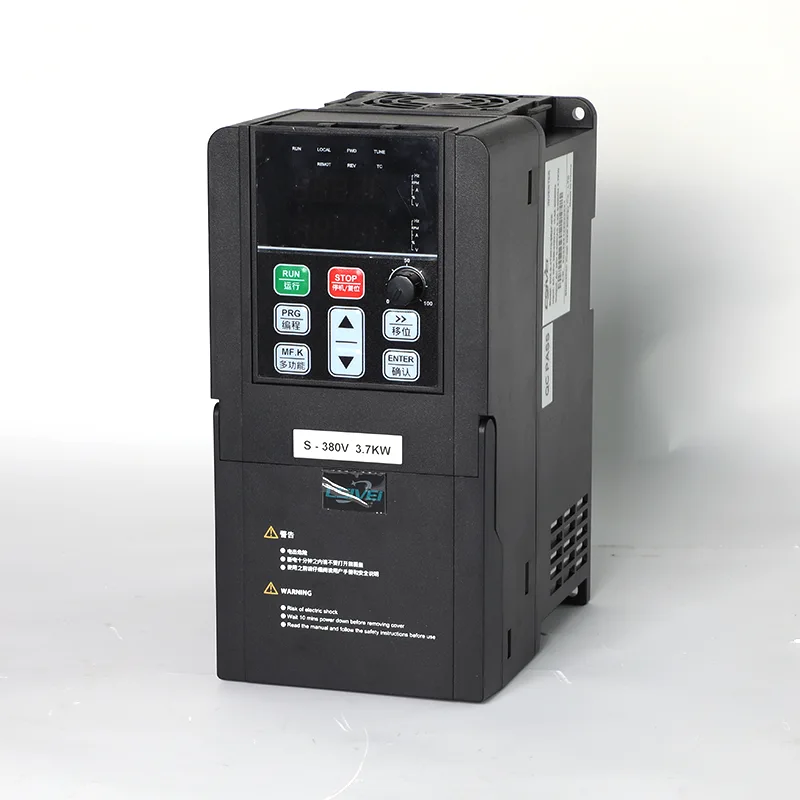
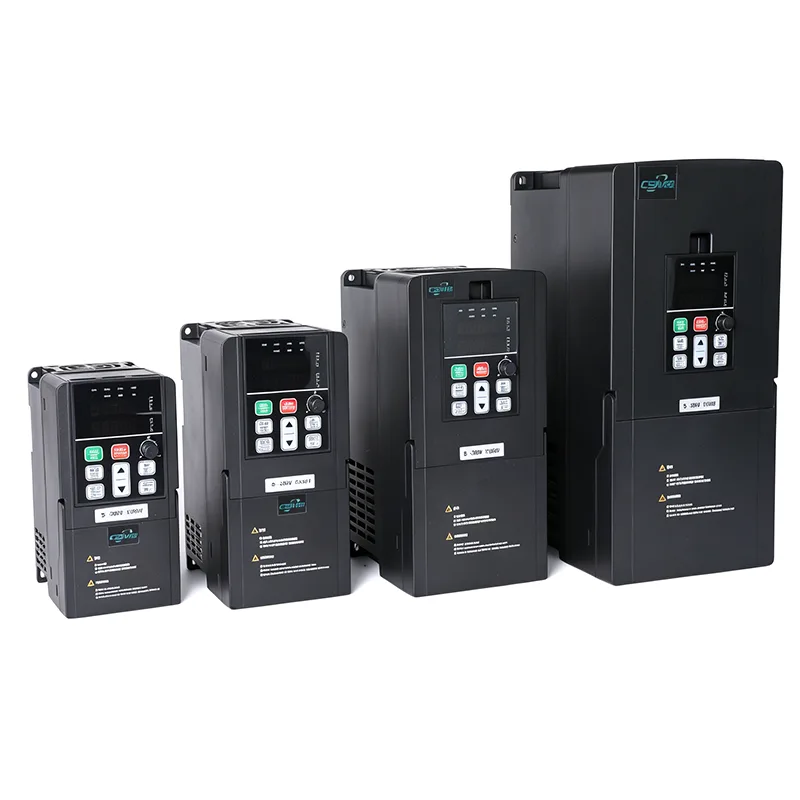
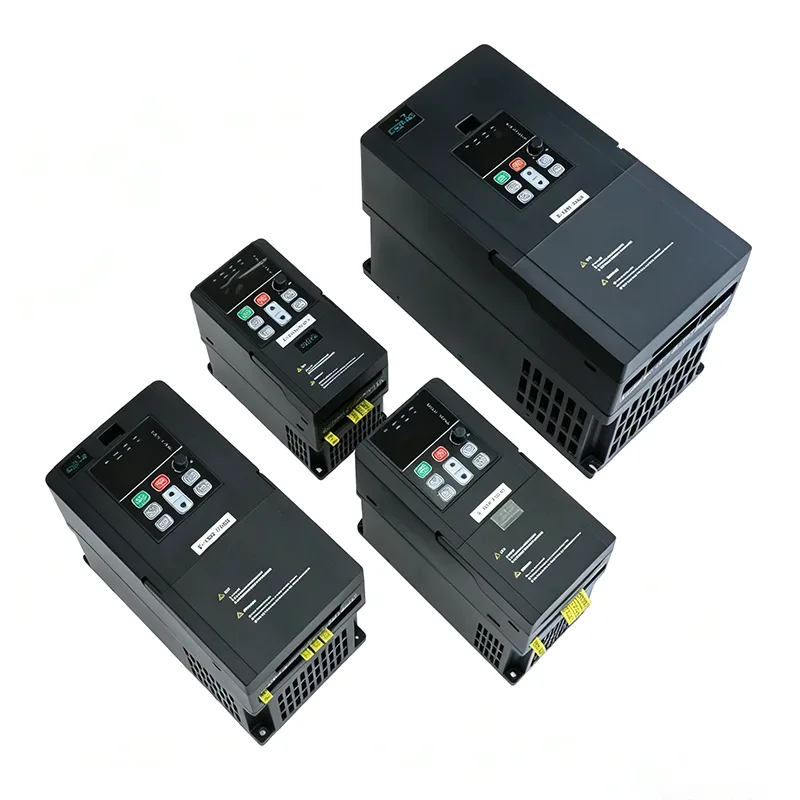
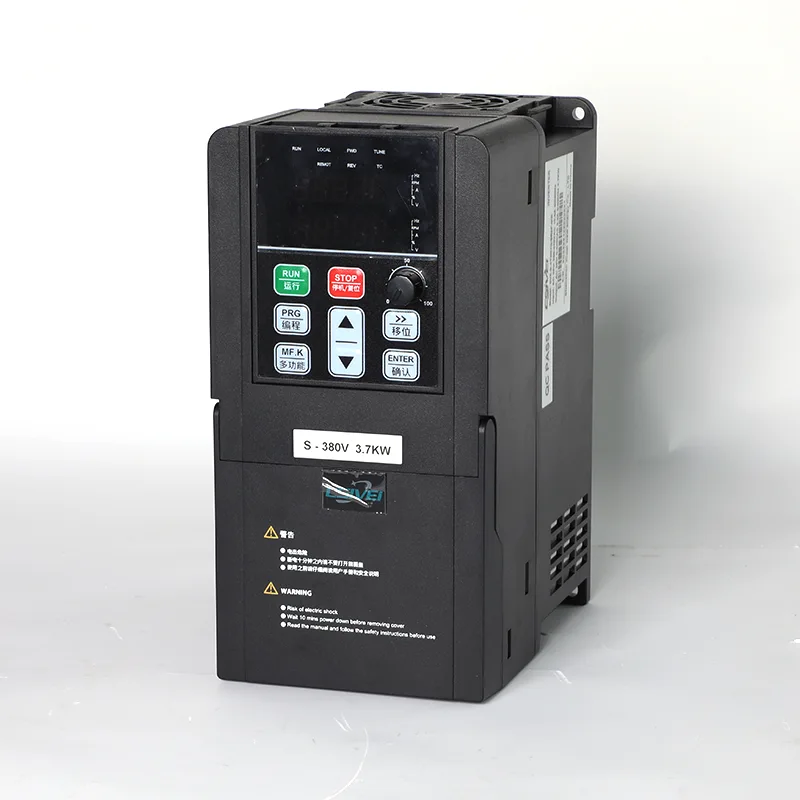
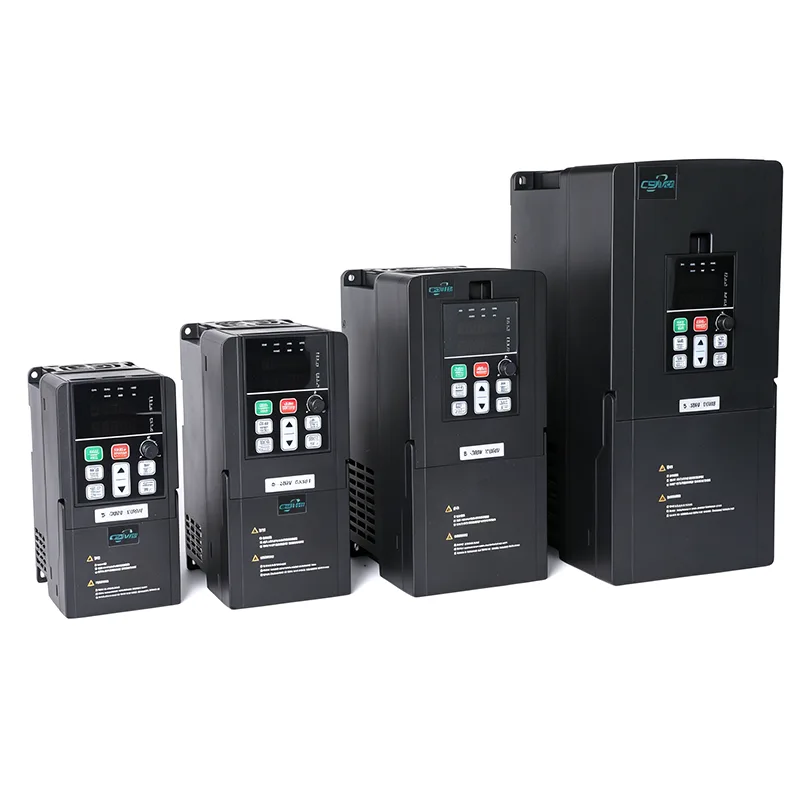
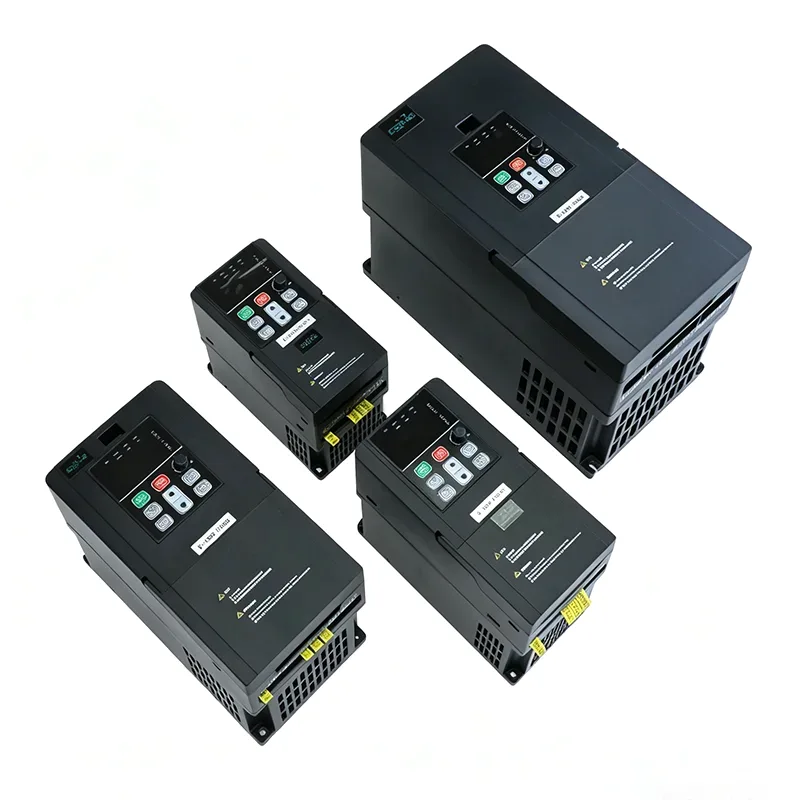
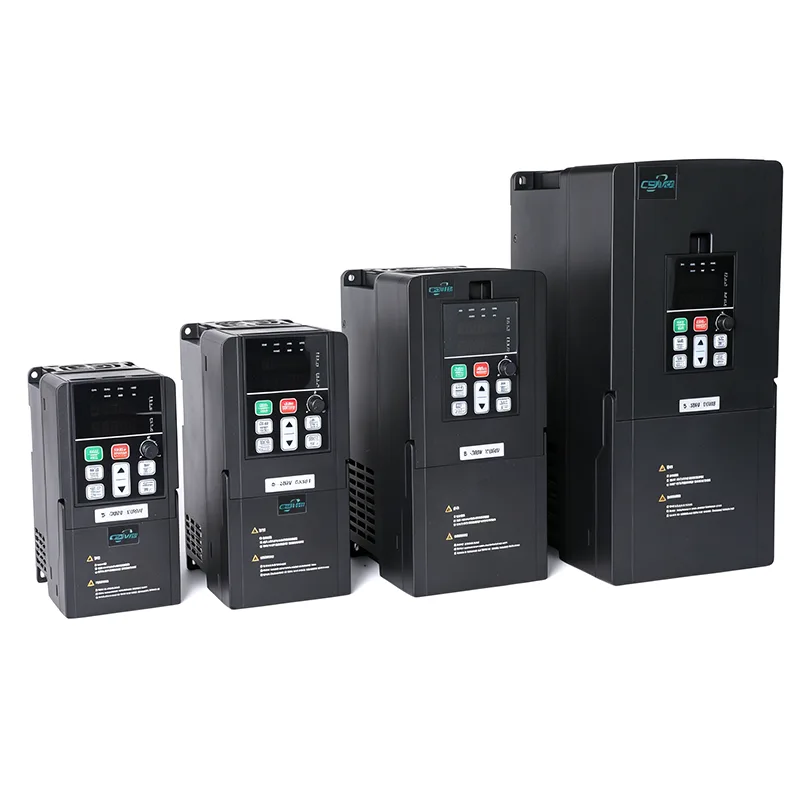
CSIVEI iMaster VFD-PC10 စီးရီးတွင် အဆင့်သုံးဆင့် 380 V အပလီကေးရှင်းများအတွက် VFD-PC10-7.5G-T4 နှင့် VFD-PC10-11G-T4-MK မော်ဒယ်များ ပါဝင်သည်။ ဖော်ပြထားသော အထွက်ရေစီးကြောင်းများသည် 7.5 kW မော်ဒယ်အတွက် 17 A နှင့် 11 kW မော်ဒယ်အတွက် 25 A ဖြစ်သည်။ အဆင့်သတ်မှတ်ချက်နှစ်ခုလုံးကို နေရောင်ခြည်စွမ်းအင်သုံး ပန့်တင်စနစ်များနှင့် တွဲဖက်အသုံးပြုနိုင်သော စက်မှုမော်တာအပလီကေးရှင်းများတွင် ရွေးချယ်ထားသော drive ၏လျှပ်စစ်ဆိုင်ရာသတ်မှတ်ချက်များအလိုက် အသုံးပြုပါသည်။
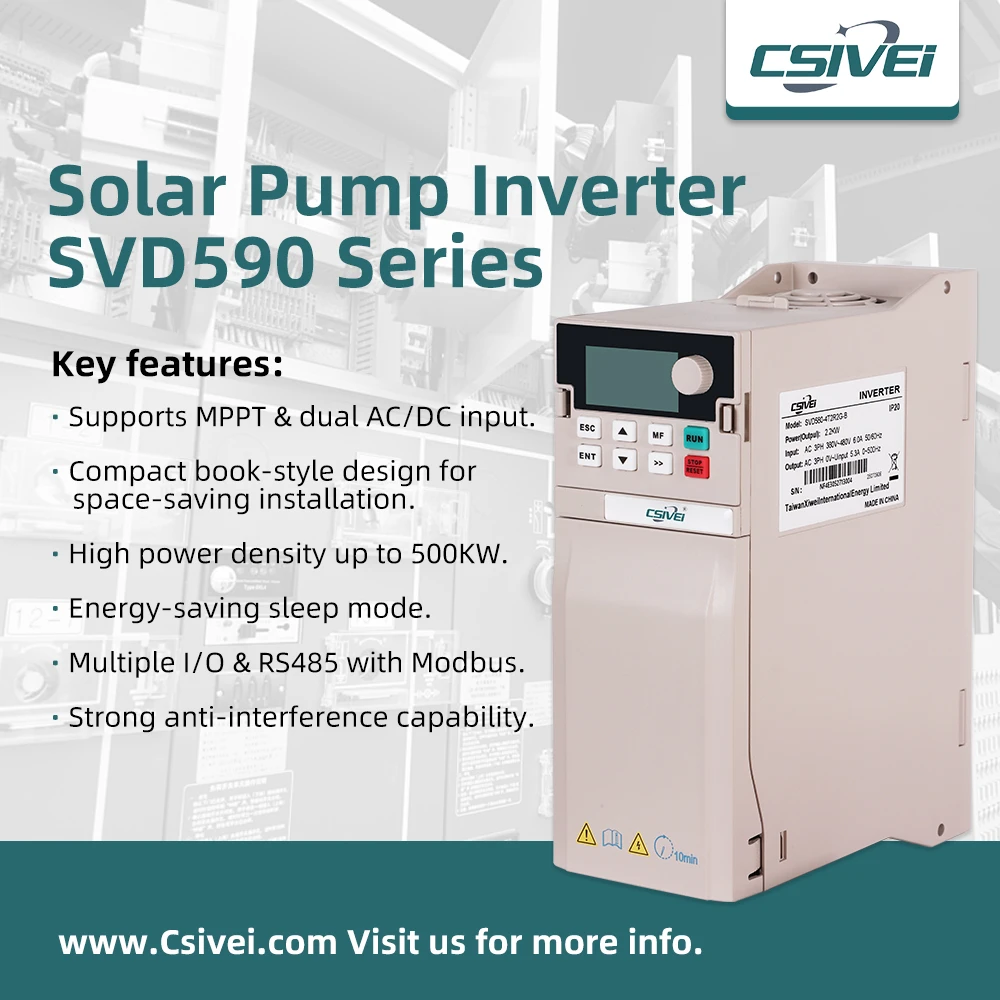
ဆိုလာပန့်မုဒ်တွင်၊ 7.5kW/11kW 3 Phase 380V Solar Pump နှင့် General Purpose Inverter VFD သည် photovoltaic array မှ DC ပါဝါကို အသုံးပြုပြီး ရရှိနိုင်သော ဆိုလာထည့်သွင်းမှုအရ မော်တာအား ထိန်းချုပ်ရန်အတွက် အမြင့်ဆုံး power point tracking (MPPT) ကို အသုံးပြုပါသည်။ ယေဘူယျရည်ရွယ်ချက်မုဒ်တွင် တွဲဖက်သုံးနိုင်သော ပန့်များနှင့် အခြားကိရိယာများအတွက် ပြောင်းလဲနိုင်သော ကြိမ်နှုန်းမော်တာထိန်းချုပ်မှုကို ပေးပါသည်။ လည်ပတ်မှုမုဒ်ကို လိုအပ်သော အက်ပ်လီကေးရှင်းနှင့် ပံ့ပိုးထားသော ဖွဲ့စည်းမှုပုံစံအရ ကန့်သတ်ဘောင် P8-00 မှတစ်ဆင့် ရွေးချယ်သည်။
အခြေခံ မော်တာ-အမြန်နှုန်း ထိန်းချုပ်ကိရိယာနှင့် နှိုင်းယှဉ်ပါက စာရင်းသွင်းထားသော PC10 လုပ်ဆောင်ချက်များတွင် ရေအဆင့် စောင့်ကြည့်ခြင်း၊ ဝန်အားကျဆင်းမှု ထောက်လှမ်းခြင်းနှင့် စုံစမ်းစစ်ဆေးခြင်း အမှားအယွင်း အစီရင်ခံခြင်းတို့ ပါဝင်သည်။ ဤလုပ်ဆောင်ချက်များသည် ရေအရင်းအမြစ်၊ သိုလှောင်ကန်နှင့် ပန့်လည်ပတ်မှုကို မောင်းနှင်မှုမှတစ်ဆင့် စောင့်ကြည့်ရန်လိုအပ်သည့် ပန့်တင်စနစ်များနှင့် သက်ဆိုင်ပါသည်။
| ကုသိုလ်ကံ | VFD-PC10-7.5G-T4/-MK | VFD-PC10-11G-T4-MK |
| အသုံးပြုနိုင်သော မော်တာ | 7.5 kW / 10 HP | 11 kW / 15 HP |
| အမည်ခံစွမ်းရည် | 15 kVA | 30 kVA |
| ထည့်သွင်းခြင်း လက်ရှိ | 18.9 A | 27.8 A |
| Output လက်ရှိ | 17 A | 25 A |
| AC အဝင်ဗို့အား | AC 3 PH 380 V (-15%) မှ 440 V (+10%) | |
| မက်တယ်။ DC input ဗို့အား | 900 VDC | |
| Voc အပိုင်းအခြားကို အကြံပြုထားသည်။ | 550 မှ 750 VDC | |
| MPPT အပိုင်းအခြားကို အကြံပြုထားသည်။ | 450 မှ 600 VDC | |
| စတင်ဗို့အားအပိုင်းအခြား | 300 မှ 900 VDC၊ parameter ချိန်ညှိနိုင်သည်။ | |
| ဆူညံသံအဆင့် | 65 dBA အမြင့်ဆုံး |
မော်တာပါဝါကို တစ်ခုတည်းအားကိုးမည့်အစား အင်ဗာတာ၏အထွက်-လက်ရှိအဆင့်သတ်မှတ်ချက်နှင့် မော်တာ၏အဆင့်သတ်မှတ်ထားသောလက်ရှိကို နှိုင်းယှဉ်ခြင်းဖြင့် မော်ဒယ်ကိုရွေးချယ်ပါ။ မော်ဒယ်နောက်ဆက်အတိအကျ၊ အဝင်ဗို့အားလိုအပ်ချက်များနှင့် တပ်ဆင်ခြင်းမပြုမီ သက်ဆိုင်ရာ နံပတ်ပြားဒေတာကို အတည်ပြုပါ။
အောက်ဖော်ပြပါ ရည်ညွှန်းဖွဲ့စည်းပုံများသည် drive အဆင့်သတ်မှတ်ချက်နှစ်ခုအတွက် ဖော်ပြထားသော module ပမာဏများကို ပြသသည်။ ၎င်းတို့သည် PV စနစ်ဒီဇိုင်းအတွက် အစမှတ်ကို ပံ့ပိုးပေးသည်။ ရွေးချယ်ထားသော module ၏လျှပ်စစ်ဒေတာ၊ ဆိုက်၏အနည်းဆုံးအပူချိန်နှင့် စုပ်ယူမှုလိုအပ်ချက်များနှင့် နောက်ဆုံးအစီအစဉ်ကို အတည်ပြုရပါမည်။
| မော်ဒယ် | 37±1 V မော်ဂျူးများ၊ 250 W±5 Wp | 45±1 V မော်ဂျူးများ၊ 300 W±5 Wp | ||
| စာကြောင်းအလိုက် မော်ဂျူးများ | ကြိုးတွေ၊ | စာကြောင်းအလိုက် မော်ဂျူးများ | ကြိုးတွေ၊ | |
| VFD-PC10-7.5G-T4 | 18 | 2 | 15 | 2 |
| VFD-PC10-11G-T4-MK | 18 | 3 | 15 | 3 |
| ကုသိုလ်ကံ | သတ်မှတ်ချက် |
| အဆင့်သတ်မှတ်ထားသော အကြိမ်ရေ | 50/60 Hz |
| ထည့်သွင်းသည့် ကြိမ်နှုန်းအပိုင်းအခြား | ±5% (47.5 မှ 63 Hz) |
| အထွက်ဗို့အား | 0 input ဗို့အား |
| Output အကြိမ်ရေ | 0.1 မှ 500 Hz |
| အများဆုံးအကြိမ်ရေ | 0 မှ 500 Hz (SVC နှင့် V/F ထိန်းချုပ်မှု) |
| သယ်ဆောင်သူ အကြိမ်ရေ | 0.8 kHz မှ 8 kHz အထိ အလိုအလျောက် ချိန်ညှိပေးသည် (16 kHz အထိ ပံ့ပိုးထားသည်) |
| ကြိမ်နှုန်းပြတ်သားမှု | ဒစ်ဂျစ်တယ်ဆက်တင် 0.01 Hz; အမြင့်ဆုံးအကြိမ်ရေ၏ 0.025% analog ဆက်တင် |
| ထိန်းချုပ်မှုမုဒ် | အာရုံခံကိရိယာမဲ့ vector ထိန်းချုပ်မှု (SVC); V/F ထိန်းချုပ်မှု |
| torque စတင်ခြင်း။ | 0.5 Hz / 150% (SVC) |
| အရှိန်အကွာအဝေး | 1:100 (SVC) |
| အရှိန်တည်ငြိမ်တိကျမှု | ±0.5% (SVC) |
| ဝန်ပိုနိုင်စွမ်း | 60 s အတွက် 150% အဆင့်သတ်မှတ်ထားသော လက်ရှိ; 12 s အတွက် 170%; 1.5 s အတွက် 190% |
| Torque မြှင့်တင်ခြင်း။ | အလိုအလျောက် torque မြှင့်တင်; manual boost 0.1% မှ 30.0% |
| V/F မျဉ်းကွေး | တစ်ပြေးညီ၊ အချက်ပေါင်းများစွာနှင့် စတုရန်းမျဉ်းကွေး (1.2/1.4/1.6/1.8/2.0 ပါဝါ) |
| V/F ခွဲခြားမှု | အပြည့်အဝခွဲခွာခြင်းတစ်ဝက်ခွဲခွါ |
| အရှိန်အဟုန် / အရှိန်လျှော့ | Linear သို့မဟုတ် S-curve၊ 0.0 မှ 6500.0 s |
| DC ဘရိတ် | ကြိမ်နှုန်း 0.00 Hz စတင်ရန် အမြင့်ဆုံးအကြိမ်ရေ။ အချိန် 0.0 မှ 36.0 s; လက်ရှိ 0.0% မှ 100.0% |
| JOG ထိန်းချုပ်မှု | JOG ကြိမ်နှုန်း 0.00 Hz မှ အမြင့်ဆုံးအကြိမ်ရေ (ပုံမှန် 5 Hz); accel/decel 0.0 မှ 6500.0 s |
| Built-in PID | ဟုတ်တယ်၊ ပြင်ပထိန်းချုပ်ကိရိယာမပါဘဲ ဖိအား၊ စီးဆင်းမှု သို့မဟုတ် အပူချိန် အပိတ်အဝိုင်းအတွက် |
| AVR | ဂရစ်ဗို့အား အတက်အကျရှိသောအခါ အထွက်ဗို့အား တည်ငြိမ်သည်။ |
| ထည့်သွင်းခြင်းများ | ဒစ်ဂျစ်တယ် သွင်းအားစု 5 ခု၊ DI5 သည် 50 kHz အထိ မြန်နှုန်းမြင့် သွေးခုန်နှုန်းကို ထောက်ပံ့ပေးသည်။ 1 analog input 0-10 V သို့မဟုတ် 0-20 mA; ကီးဘုတ် အတိုင်းအတာ 1 ခု ထည့်သွင်းပါ။ |
| အထွက်ဂိတ်များ | 1 မြန်နှုန်းမြင့်သွေးခုန်နှုန်းအထွက် 50 kHz အထိ; 1 relay output ကို; 1 analog output 0-20 mA သို့မဟုတ် 0-10 V |
| ဆက်သွယ်ရေး | RS485၊ Modbus RTU |
| အကာအကွယ် | ပါဝါဖွင့်ချိန်၊ အထွက်အဆင့် ဆုံးရှုံးမှု၊ လက်ရှိ over-voltage၊ under-voltage၊ over-temperature၊ overload၊ underload၊ light light တွင် မော်တာတို-ပတ်စ်ကစ် သိရှိခြင်း |
| လည်ပတ်အပူချိန် | -10°C မှ 50°C; 40°C အထက် 1°C လျှင် 1% နှိမ့်ချသည်။ |
| သိုလှောင်မှုအပူချိန် | -20°C မှ 60°C အထိ |
| စိုထိုင်းဆ | 95% RH အောက်၊ ငွေ့ရည်ဖွဲ့ခြင်း မရှိပါ။ |
| အမြင့် | 1000 မီတာအောက်; မီတာ 1000 မှ 3000 m တွင် 1% နှုန်း နှောင့်နှေးသည်။ |
| တုန်ခါမှု | 5.9 m/s² အောက် (0.6 g) |
| အရံအတား | IP20၊ နံရံတပ် သို့မဟုတ် ကက်ဘိနက်၊ ဒေါင်လိုက်တပ်ဆင်ခြင်း။ |
| ဖြန့်ဖြူးရေးစနစ် | TN, TT |
| EMC / ဘေးကင်းရေး | IEC 61800-3 (C3); IEC 61800-5-1 |
PC10 စီးရီးအချက်အလက်သည် နေရောင်ခြည်နှင့် လျှပ်စစ်ဓာတ်အားအတွက် စီစဉ်သတ်မှတ်ထားသော တပ်ဆင်မှုများအတွက် အလိုအလျောက်လည်ပတ်မှု အစီအစဉ်ကို ဖော်ပြသည်။ မှတ်တမ်းတင်ထားသော ဖွဲ့စည်းမှုပုံစံတွင်၊ ကန့်သတ်ဘောင် P8-15 သည် ထောက်ပံ့ရေးမုဒ် အပြုအမူကို ရွေးချယ်သည်။ P8-15 ကို 0 ဟုသတ်မှတ်ထားခြင်းဖြင့်၊ drive သည် ရရှိနိုင်သောအခါတွင် ဆိုလာပါဝါဖြင့်လည်ပတ်ပြီး configured weak-light နှင့် changeover logic အရ grid ကိုအသုံးပြုပါသည်။
ပံ့ပိုးပေးထားသော ကန့်သတ်ချက်အချက်အလက်သည် P8-16 ကို ပုံသေ မိနစ် 60 ဖြင့် ဂရစ်-လည်ပတ်မှုကြားကာလအဖြစ်၊ P8-17 သည် နေရောင်ခြည်စွမ်းအင်သုံး လည်ပတ်မှုသို့ ပြန်သွားရန် နှောင့်နှေးမှုအဖြစ် ပုံသေ 4 စက္ကန့်ဖြင့် ဖော်ပြသည်။ ခန့်အပ်ခြင်းမပြုမီ တိကျသောမော်ဒယ်နှင့် ဖာမ်းဝဲလ်ဗားရှင်းအတွက် လက်စွဲစာအုပ်နှင့် ဆန့်ကျင်သည့် ပံ့ပိုးထားသော အတွဲလိုက်နှင့် ကန့်သတ်ချက်ပုံသေများကို အတည်ပြုပါ။
AC အရန်အရင်းအမြစ်ကို အသုံးပြုသည့် စနစ်အတွက်၊ ဝိုင်ယာကြိုးနှင့် ပြောင်းလဲခြင်း အစီအစဉ်သည် သက်ဆိုင်ရာ circuit diagram အတိုင်း လုပ်ဆောင်ရပါမည်။ ပြင်ပပြောင်းကိရိယာများ လိုအပ်သည်ရှိမရှိ အတည်ပြုပါ။ အင်ဗာတာတစ်ခုတည်းသည် အရင်းအမြစ်-ပြောင်းခြင်းလုပ်ဆောင်ချက်တိုင်းကို လုပ်ဆောင်သည်ဟု မယူဆပါနှင့်။
မျှဝေသုံးစွဲရေပေးဝေရေး၊ ဆည်မြောင်းနှင့် ငါးပုစွန်မွေးမြူရေးစနစ်များအတွက် သိုလှောင်ကန်အတွင်းရှိ ရေပမာဏနှင့် အရင်းအမြစ်တွင် ရေရရှိနိုင်မှု နှစ်ခုစလုံးအပေါ်တွင် မူတည်ပါသည်။ ဖော်ပြထားသော PC10 ကန့်သတ်ချက်များသည် ရေအဆင့်ထောက်လှမ်းခြင်း၊ ဝန်အားမပြည့်မီ စောင့်ကြည့်ခြင်းနှင့် စစ်ဆေးခြင်း-အမှားရှာဖွေခြင်းဆိုင်ရာ လုပ်ဆောင်ချက်များကို ပေးဆောင်သည်။
ပံ့ပိုးပေးထားသော ကန့်သတ်ချက်အချက်အလက်သည် AI ရေအဆင့်သိရှိခြင်းအတွက် P8-18၊ အဆင့်ပြည့်သတ်မှတ်ချက်အတွက် P8-19 နှင့် အိပ်စက်မှုနှောင့်နှေးမှုအတွက် P8-20 ကို ခွဲခြားသတ်မှတ်သည်။ ပြင်ဆင်သတ်မှတ်ထားသော အဆင့်အချက်ပြမှုနှင့် တံခါးခုံသည် မော်နီတာတိုင်ကီအခြေအနေအတွက် drive က မည်သို့တုံ့ပြန်သည်ကို ဆုံးဖြတ်ပေးသည်။ အာရုံခံကိရိယာအမျိုးအစား၊ ဝါယာကြိုးနှင့် အမှန်တကယ် ထိန်းချုပ်မှုအပိုင်းသည် သက်ဆိုင်ရာ ဝါယာကြိုးပုံနှင့် ပါရာမီတာ ညွှန်ကြားချက်များကို လိုက်နာသင့်သည်။
အရင်းအမြစ်-ရေကာကွယ်မှု အချက်အလက်သည် ဝန်အောက်ရှာဖွေမှုအဆင့်အတွက် P8-24၊ ထောက်လှမ်းချိန်အတွက် P8-25 နှင့် ပြန်လည်သတ်မှတ်ခြင်းအတွက် P8-26 ကို အသုံးပြုသည်။ ရေမရှိခြင်း သို့မဟုတ် ဆက်စပ်ပန့်အခြေအနေများကို ခွဲခြားသတ်မှတ်ရန်အတွက် မော်တာဝန်အား လျော့ချရာတွင် ဤကန့်သတ်ချက်များသည် သက်ဆိုင်ပါသည်။
ပံ့ပိုးပေးထားသောရင်းမြစ်သည် P8-22 ကို probe-damage monitoring threshold အဖြစ် သတ်မှတ်ပြီး E43 သည် သက်ဆိုင်ရာ probe-fault indication အဖြစ် သတ်မှတ်သည်။ စနစ်အား ပြင်ဆင်သတ်မှတ်ခြင်း သို့မဟုတ် ပြဿနာဖြေရှင်းသည့်အခါ သက်ဆိုင်ရာ မော်ဒယ်လက်စွဲရှိ နှိုးစက်အဓိပ္ပါယ်နှင့် ထောက်လှမ်းမှုအခြေအနေများကို အတည်ပြုပါ။
ရေအဆင့်နှင့် အောက်ဆွဲချလုပ်ဆောင်မှုများသည် မှန်ကန်သော အာရုံခံကိရိယာရွေးချယ်မှု၊ တပ်ဆင်မှုနှင့် ကန့်သတ်ဆက်တင်များပေါ်တွင် မူတည်သည်။ ထုတ်ကုန်စာရွက်စာတမ်းများတွင် သတ်မှတ်ထားသည့် အခြေအနေများအောက်တွင် ၎င်းတို့ကို တာဝန်ပေးအပ်ပြီး စမ်းသပ်သင့်သည်။
ပံ့ပိုးပေးထားသော PC10 စီးရီးအချက်အလက်သည် ပါဝါစက်ဝန်းတစ်လျှောက် အကန့်အမိန့်များနှင့် ဆက်သွယ်ရေးအမိန့်များကို ထိန်းသိမ်းထားနိုင်သည်ဟု ဖော်ပြထားသည်။ အမှန်တကယ် ပြန်လည်စတင်သည့် အပြုအမူအား ပြုပြင်ထားသော အမိန့်ပေးသည့်ရင်းမြစ်၊ ပြန်လည်စတင်သည့် ကန့်သတ်ဘောင်များနှင့် အပလီကေးရှင်း၏ ဘေးကင်းရေး လိုအပ်ချက်များအပေါ် စစ်ဆေးသင့်သည်။
RS485 Modbus RTU သည် ဆက်သွယ်မှုကြားခံအဖြစ် စာရင်းသွင်းထားသည်။ အရင်းအမြစ်သည် စောင့်ကြည့်ရေးဘောင် U0-49 ကို ထောက်ပံ့ရေးမုဒ်အခြေအနေအဖြစ် သတ်မှတ်ပေးသည်၊ 0 သည် grid လည်ပတ်မှုကို ညွှန်ပြပြီး နေရောင်ခြည် လည်ပတ်မှုကို ညွှန်ပြသည့် 1 ဖြင့် ဖော်ပြသည်။ မှတ်ပုံတင်ခြင်း အဓိပ္ပါယ်ဖွင့်ဆိုချက်နှင့် သက်ဆိုင်ရာ ဆက်သွယ်ရေးစာရွက်စာတမ်းများတွင် ရရှိနိုင်သော အခြေအနေတန်ဖိုးများကို အတည်ပြုပြီးနောက် ဤအချက်အလက်ကို လိုက်ဖက်ညီသော စောင့်ကြည့်ရေးစနစ်က အသုံးပြုနိုင်ပါသည်။
ရေလှောင်ကန်၊ ဆည်မြောင်းဌာန သို့မဟုတ် ထိန်းချုပ်ကိရိယာကို စဉ်ဆက်မပြတ်မတက်ရောက်နိုင်သော အခြားနေရာများတွင် မောင်းနှင်မှုအား အဝေးထိန်းစနစ်ဖြင့် စောင့်ကြည့်ခြင်းသည် အသုံးဝင်ပါသည်။ ဖော်ပြထားသော အခြေအနေသည် အမှန်တကယ်လည်ပတ်နေသော အခြေအနေနှင့် ကိုက်ညီကြောင်း အတည်ပြုရန် ဆက်သွယ်ရေး စနစ်ထည့်သွင်းမှုကို စမ်းသပ်သင့်သည်။
ယေဘူယျရည်ရွယ်ချက်မုဒ်တွင်၊ အင်ဗာတာသည် တွဲဖက်သုံးပစ္စည်းများအတွက် ပြောင်းလဲနိုင်သော ကြိမ်နှုန်းမော်တာထိန်းချုပ်မှုကို ပေးပါသည်။ ဖော်ပြထားသော ထိန်းချုပ်မှုနည်းလမ်းများမှာ အာရုံခံကိရိယာမဲ့ vector ထိန်းချုပ်မှု (SVC) နှင့် V/F ထိန်းချုပ်မှုတို့ဖြစ်ပြီး တပ်ဆင်ထားသော PID၊ ချိန်ညှိနိုင်သော အရှိန်နှင့် အရှိန်လျော့ခြင်း၊ JOG ထိန်းချုပ်မှုနှင့် Modbus RTU ဆက်သွယ်ရေးတို့ ပါဝင်သည်။
မိုင်းတွင်းရေလောင်းခြင်း၊ ကျောက်မိုင်းဖုန်မှုန့်များကို နှိမ်နင်းခြင်း၊ စက်မှုလည်ပတ်ခြင်းနှင့် လုပ်ငန်းစဉ်ပန့်များကဲ့သို့သော တွဲဖက်အသုံးပြုနိုင်သည့် ယေဘုယျရည်ရွယ်ချက်ဖွဲ့စည်းမှုပုံစံကို ထည့်သွင်းစဉ်းစားနိုင်သည်။ မော်ဒယ်သည် မော်တာ၏ အဆင့်သတ်မှတ်ထားသော လက်ရှိ၊ ဝန်ဝိသေသလက္ခဏာများ၊ အရှိန်မြှင့်ရန် လိုအပ်ချက်များနှင့် လည်ပတ်မှုတာဝန်တို့နှင့် ကိုက်ညီရပါမည်။
ပါရာမီတာ P8-00 ကို လည်ပတ်မှုမုဒ် ရွေးချယ်မှု ကန့်သတ်ချက်အဖြစ် ပံ့ပိုးပေးထားသော အချက်အလက်တွင် ခွဲခြားသတ်မှတ်ထားသည်။ မုဒ်ကို အမှန်တကယ် အပလီကေးရှင်းနှင့် ပံ့ပိုးပေးထားသည့် မော်ဒယ်အတွက် ညွှန်ကြားချက်များအတိုင်း ပြင်ဆင်သတ်မှတ်ရပါမည်။ ဆိုလာပန့်နှင့် ယေဘူယျ ရည်ရွယ်ချက် လည်ပတ်မှုကြား ပြောင်းလဲမှုတိုင်းသည် သတ်မှတ်ထားသော ကန့်သတ်ဘောင်ဆက်တင်နှင့် ခန့်အပ်ခြင်းဆိုင်ရာ လုပ်ထုံးလုပ်နည်းကို လိုက်နာရပါမည်။
တွင်းတွင်း သို့မဟုတ် မြစ်-ရေကို ဖြန့်ဖြူးရေးကန်သို့ စုပ်ယူရန်အတွက်၊ မောင်းသူ၏ နေရောင်ခြည်စွမ်းအင်သုံး လည်ပတ်မှုနှင့် အဆင့်စောင့်ကြည့်ရေး လုပ်ဆောင်ချက်များကို စနစ်ဒီဇိုင်း၏ တစ်စိတ်တစ်ပိုင်းအဖြစ် ယူဆနိုင်သည်။ မော်တာအဆင့်သတ်မှတ်ချက်၊ ပန့်ခေါင်း၊ လိုအပ်သော ရေထုထည်နှင့် တိုင်ကီအဆင့် ထိန်းချုပ်မှုတို့ကို မောင်းမရွေးချယ်မီ သတ်မှတ်သင့်သည်။
မျှဝေထားသော ဆည်မြောင်းစနစ်များသည် လယ်ကွင်းအများအပြား သို့မဟုတ် ဆည်မြောင်းဇုန်များကို ထောက်ပံ့ပေးရန်အတွက် ဗဟိုပန့်ကို အသုံးပြုနိုင်သည်။ ရွေးချယ်မှုသည် လိုအပ်သော စီးဆင်းမှု၊ စုစုပေါင်းပြောင်းလဲနေသောဦးခေါင်း၊ နေ့စဥ်လည်ပတ်မှုအချိန်ဇယားနှင့် နေရောင်ခြည်စွမ်းအင် သို့မဟုတ် လျှပ်စစ်ဓာတ်အားရရှိမှုတို့ကို ထင်ဟပ်စေသင့်သည်။
ငါးပုစွန်နေရာများရှိ ရေလဲလှယ်ခြင်းနှင့် လည်ပတ်မှုပန့်များသည် မော်တာနှင့် ဘုံဘိုင်အစီအစဥ်သဟဇာတဖြစ်သော ပြောင်းလဲမှု-ကြိမ်နှုန်းထိန်းချုပ်မှုကို အသုံးပြုနိုင်သည်။ လိုအပ်သော ရေစုပ်ချိန်ဇယားနှင့် ရေစီမံခန့်ခွဲမှုထိန်းချုပ်မှုများကို ဆိုက်၏ ဓာတ်အားပေးဝေမှုနှင့်အတူ ထည့်သွင်းစဉ်းစားသင့်သည်။
ယေဘူယျရည်ရွယ်ချက်မုဒ်တွင်၊ သဟဇာတမိုင်းရေထုတ်ခြင်း၊ တွင်းရေစီမံခန့်ခွဲမှုနှင့် ဖုန်စုပ်ခြင်းစုပ်စက်များအတွက် drive ကို အကဲဖြတ်နိုင်ပါသည်။ မော်တာအဆင့်သတ်မှတ်ချက်၊ ဝန်အခြေအနေ၊ ပတ်ဝန်းကျင်လိုအပ်ချက်များနှင့် သီးခြားတပ်ဆင်မှုအတွက် လိုအပ်သော ထိန်းချုပ်မှုနည်းလမ်းကို စစ်ဆေးပါ။
ယေဘူယျရည်ရွယ်ချက်ဖွဲ့စည်းပုံအား သဟဇာတဖြစ်သော လုပ်ငန်းစဉ်-ရေလည်ပတ်မှု၊ အအေးခံ-တာဝါပြင်ဆင်မှုနှင့် အခြားစက်မှုလုပ်ငန်းသုံး ရေစုပ်ခြင်းတာဝန်များအတွက် ထည့်သွင်းစဉ်းစားနိုင်သည်။ လိုအပ်သောစီးဆင်းမှု၊ လည်ပတ်ဖိအားနှင့် မော်တာဝိသေသလက္ခဏာများကို စနစ်ဒီဇိုင်း၏တစ်စိတ်တစ်ပိုင်းအနေဖြင့် အကဲဖြတ်သင့်သည်။
| ကုသိုလ်ကံ | သတ်မှတ်ချက် |
|---|---|
| အဆင့်သတ်မှတ်ထားသော အကြိမ်ရေ | 50/60 Hz |
| ထည့်သွင်းသည့် ကြိမ်နှုန်းအပိုင်းအခြား | ±5% (47.5 မှ 63 Hz) |
| အထွက်ဗို့အား | 0 input ဗို့အား |
| Output အကြိမ်ရေ | 0.1 မှ 500 Hz |
| အများဆုံးအကြိမ်ရေ | 0 မှ 500 Hz (SVC နှင့် V/F ထိန်းချုပ်မှု) |
| သယ်ဆောင်သူ အကြိမ်ရေ | 0.8 kHz မှ 8 kHz အထိ၊ တင်ရန် အလိုအလျောက် ချိန်ညှိထားသည်။ 16 kHz အထိ ထောက်ပံ့ပေးထားသည်။ |
| ကြိမ်နှုန်းပြတ်သားမှု | ဒစ်ဂျစ်တယ်ဆက်တင် 0.01 Hz; အမြင့်ဆုံးအကြိမ်ရေ၏ 0.025% analog ဆက်တင် |
| ထိန်းချုပ်မှုမုဒ် | အာရုံခံကိရိယာမဲ့ vector ထိန်းချုပ်မှု (SVC); V/F ထိန်းချုပ်မှု |
| torque စတင်ခြင်း။ | 0.5 Hz / 150% (SVC) |
| အရှိန်အကွာအဝေး | 1:100 (SVC) |
| အရှိန်တည်ငြိမ်တိကျမှု | ±0.5% (SVC) |
| ဝန်ပိုနိုင်စွမ်း | 60 s အတွက် 150% အဆင့်သတ်မှတ်ထားသော လက်ရှိ; 12 s အတွက် 170%; 1.5 s အတွက် 190% |
| Torque မြှင့်တင်ခြင်း။ | အလိုအလျောက် torque မြှင့်တင်; manual boost 0.1% မှ 30.0% |
| V/F မျဉ်းကွေး | တစ်ပြေးညီ၊ အချက်ပေါင်းများစွာနှင့် စတုရန်းမျဉ်းကွေး (1.2/1.4/1.6/1.8/2.0 ပါဝါ) |
| V/F ခွဲခြားမှု | အပြည့်အဝခွဲခွာခြင်းတစ်ဝက်ခွဲခွါ |
| အရှိန်အဟုန် / အရှိန်လျှော့ | Linear သို့မဟုတ် S-curve၊ 0.0 မှ 6500.0 s |
| DC ဘရိတ် | ကြိမ်နှုန်း 0.00 Hz စတင်ရန် အမြင့်ဆုံးအကြိမ်ရေ။ အချိန် 0.0 မှ 36.0 s; လက်ရှိ 0.0% မှ 100.0% |
| JOG ထိန်းချုပ်မှု | JOG ကြိမ်နှုန်း 0.00 Hz မှ အမြင့်ဆုံးအကြိမ်ရေ (ပုံမှန် 5 Hz); accel/decel 0.0 မှ 6500.0 s |
| Built-in PID | ဟုတ်တယ်၊ ပြင်ပထိန်းချုပ်ကိရိယာမပါဘဲ ဖိအား၊ စီးဆင်းမှု သို့မဟုတ် အပူချိန် အပိတ်အဝိုင်းအတွက် |
| AVR | ဂရစ်ဗို့အား အတက်အကျရှိသောအခါ အထွက်ဗို့အား တည်ငြိမ်သည်။ |
| ထည့်သွင်းခြင်းများ | ဒစ်ဂျစ်တယ် သွင်းအားစု 5 ခု၊ DI5 သည် 50 kHz အထိ မြန်နှုန်းမြင့် သွေးခုန်နှုန်းကို ထောက်ပံ့ပေးသည်။ 1 analog input 0-10 V သို့မဟုတ် 0-20 mA; ကီးဘုတ် အတိုင်းအတာ 1 ခု ထည့်သွင်းပါ။ |
| အထွက်ဂိတ်များ | 1 မြန်နှုန်းမြင့်သွေးခုန်နှုန်းအထွက် 50 kHz အထိ; 1 relay output ကို; 1 analog output 0-20 mA သို့မဟုတ် 0-10 V |
| ဆက်သွယ်ရေး | RS485၊ Modbus RTU |
| အကာအကွယ် | ပါဝါဖွင့်ချိန်၊ အထွက်အဆင့် ဆုံးရှုံးမှု၊ လက်ရှိ over-voltage၊ under-voltage၊ over-temperature၊ overload၊ underload၊ light light တွင် မော်တာတို-ပတ်စ်ကစ် သိရှိခြင်း |
| လည်ပတ်အပူချိန် | -10°C မှ 50°C; 40°C အထက် 1°C လျှင် 1% နှိမ့်ချသည်။ |
| သိုလှောင်မှုအပူချိန် | -20°C မှ 60°C အထိ |
| စိုထိုင်းဆ | 95% RH အောက်၊ ငွေ့ရည်ဖွဲ့ခြင်း မရှိပါ။ |
| အမြင့် | 1000 မီတာအောက်; မီတာ 1000 မှ 3000 m တွင် 1% နှုန်း နှောင့်နှေးသည်။ |
| တုန်ခါမှု | 5.9 m/s² အောက် (0.6 g) |
| အရံအတား | IP20၊ နံရံတပ် သို့မဟုတ် ကက်ဘိနက်၊ ဒေါင်လိုက်တပ်ဆင်ခြင်း။ |
| ဖြန့်ဖြူးရေးစနစ် | TN, TT |
| EMC / ဘေးကင်းရေး | IEC 61800-3 (C3); IEC 61800-5-1 |
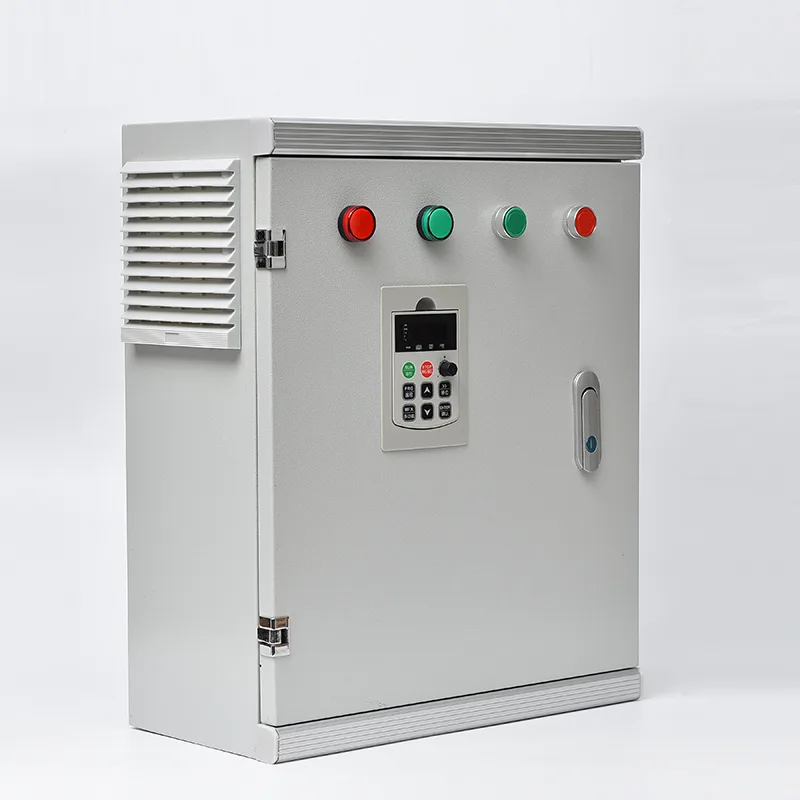
အရံအတားသည် IP20 အဆင့်သတ်မှတ်ထားပြီး ရေဝင်ရောက်မှုကို အကာအကွယ်မပေးပေ။ လုံလောက်သော လေဝင်လေထွက်ကောင်းမွန်ပြီး ၎င်း၏ အပူချိန်၊ စိုထိုင်းဆနှင့် တပ်ဆင်မှုလိုအပ်ချက်များနှင့်အညီ သင့်လျော်သော အိမ်တွင်း သို့မဟုတ် အကာအကွယ် အကာအရံပတ်ဝန်းကျင်တွင် တပ်ဆင်သင့်သည်။
ပံ့ပိုးပေးထားသော ရည်ညွှန်းဖွဲ့စည်းပုံများသည် 250 Wp တွင် အဆင့်သတ်မှတ်ထားသော 18 မော်ဂျူးစာတန်းသုံးခု သို့မဟုတ် 300 Wp အဆင့်သတ်မှတ်ထားသည့် 15 လိုင်းသုံးခု၏ အပိုင်းသုံးပိုင်းကို သတ်မှတ်သည်။ ဤအစီအစဥ်များသည် 54 modules သို့မဟုတ် 45 modules အသီးသီးနှင့် သက်ဆိုင်ပြီး နှစ်ခုစလုံးတွင် တွက်ချက်ထားသော nominal array power သည် 13.5 kWp ဖြစ်သည်။ နောက်ဆုံးစာကြောင်းဒီဇိုင်းကို မော်ဂျူးဒေတာစာရွက်၊ ဆိုက်၏ အနိမ့်ဆုံးအပူချိန်နှင့် အင်ဗာတာ၏ DC ဗို့အားကန့်သတ်ချက်များနှင့် ကိုက်ညီမှုရှိမရှိ စစ်ဆေးရပါမည်။
ပံ့ပိုးပေးထားသော သတ်မှတ်ချက်တွင် အမြင့်ဆုံးဆူညံသံအဆင့် 65 dBA ကို စာရင်းပြုစုထားသည်။ အပိုအသံပိုင်းဆိုင်ရာ ကုသမှု လိုအပ်သည်ဖြစ်စေ တပ်ဆင်သည့်တည်နေရာ၊ အခန်းတွင်း အသံပိုင်းဆိုင်ရာ၊ လည်ပတ်ကိရိယာများနှင့် သက်ဆိုင်သော ဆူညံသံဆိုင်ရာ လိုအပ်ချက်များပေါ်တွင် မူတည်ပါသည်။ သိမ်းပိုက်ထားသောအဆောက်အအုံ သို့မဟုတ် အလုံပိတ်ပစ္စည်းများအခန်းတွင် ဒရိုက်ကို နေရာချထားသည့်အခါ တပ်ဆင်ပတ်ဝန်းကျင်ကို ထည့်သွင်းစဉ်းစားပါ။
ယေဘူယျရည်ရွယ်ချက်ဖွဲ့စည်းပုံသည် စုစုပေါင်းဝန်နှင့် ပံ့ပိုးထားသော ထိန်းချုပ်မှုနည်းလမ်းနှင့် ကိုက်ညီသင့်သည်။ vector-control အပလီကေးရှင်းများအတွက်၊ လက်စွဲရှိ သက်ဆိုင်ရာ မော်တာအစီအစဉ်ကို အတည်ပြုပါ။ ဒရိုက်တစ်ခုမှ မော်တာများစွာကို လည်ပတ်ခြင်းသည် drive အဆင့်သတ်မှတ်ချက်အတွင်း ရှိနေရန် ပေါင်းစပ်လျှပ်စီးကြောင်း လိုအပ်ပြီး မော်တာတစ်ခုစီသည် သင့်လျော်သော ဝန်ပိုအားကို ကာကွယ်ရန် လိုအပ်သည်။ ရွေးချယ်ထားသော ထိန်းချုပ်မုဒ်အတွက် ထုတ်လုပ်သူ၏ညွှန်ကြားချက်များကို လိုက်နာပါ။
ပံ့ပိုးပေးထားသော အချက်အလက်သည် စောင့်ကြည့်ရေး ကန့်သတ်ဘောင် U0-49 ကို ထောက်ပံ့ရေးမုဒ် ညွှန်ပြချက်အဖြစ် သတ်မှတ်ပေးသည်၊ 0 သည် grid လည်ပတ်မှုကို ကိုယ်စားပြုပြီး 1 သည် နေရောင်ခြည် လည်ပတ်မှုကို ကိုယ်စားပြုသည်။ ကန့်သတ်ချက်ကို ပံ့ပိုးထားသည့် Modbus RTU တွင် ဖတ်နိုင်သည်။ အဝေးထိန်းစောင့်ကြည့်ရေးစနစ်သို့ မပေါင်းစည်းမီ သက်ဆိုင်ရာလက်စွဲစာအုပ်နှင့် သက်ဆိုင်သည့် မှတ်ပုံတင်ခြင်း အဓိပ္ပါယ်ဖွင့်ဆိုချက်နှင့် ဆက်သွယ်ရေးဆက်တင်များကို အတည်ပြုပါ။
အပူစုပ်ခွက်နှင့် အအေးခံပန်ကာအား ဖုန်မှုန့်များကင်းစင်အောင်ထားပါ၊ ပြုပြင်ထိန်းသိမ်းမှုအချိန်ဇယားအရ တာမီနယ်များနှင့် ဝိုင်ယာကြိုးချိတ်ဆက်မှုများကို စစ်ဆေးကာ ပတ်ဝန်းကျင်အပူချိန်နှင့် လေဝင်လေထွက်ကို စောင့်ကြည့်ပါ။ ဖော်ပြထားသော လည်ပတ်မှုအပူချိန်အကွာအဝေးသည် -10°C မှ 50°C ဖြစ်ပြီး၊ 40°C အထက်တွင် ကျဆင်းနေပါသည်။ ပံ့ပိုးပေးထားသော အမြင့်ပေ လမ်းညွှန်သည် မီတာ ၁၀၀၀ အထက်တွင် သတ်မှတ်ပေးထားသည်။ စစ်ဆေးရေးကာလနှင့် ပြုပြင်ထိန်းသိမ်းမှုလုပ်ထုံးလုပ်နည်းများအတွက် အတိအကျမော်ဒယ်၏ ညွှန်ကြားချက်များကို လိုက်နာပါ။
နံပါတ်။ ပံ့ပိုးပေးထားသော PC10 စီးရီးအချက်အလက်သည် ဆိုလာပန့်မုဒ်နှင့် အထွေထွေသုံးအင်ဗာတာမုဒ်တို့ကို စာရင်းပြုစုထားသည်။ ဆိုလာပန့် လည်ပတ်မှုတွင် MPPT နှင့် မှတ်တမ်းတင်ထားသော ရေစုပ်ခြင်းဆိုင်ရာ အကာအကွယ် လုပ်ဆောင်ချက်များ ပါဝင်ပြီး ယေဘုယျ ရည်ရွယ်ချက် လုပ်ဆောင်ချက်သည် SVC သို့မဟုတ် V/F မော်တာ ထိန်းချုပ်မှု၊ PID နှင့် Modbus RTU ကို ပံ့ပိုးပေးသည်။ ပါရာမီတာ P8-00 ကို မုဒ်ရွေးချယ်မှု ကန့်သတ်ချက်အဖြစ် သတ်မှတ်သည်။ မော်ဒယ်သီးသန့်လက်စွဲတွင် ခွင့်ပြုထားသော ဆက်တင်နှင့် မုဒ်ပြောင်းခြင်းလုပ်ငန်းစဉ်ကို အတည်ပြုပါ။


လိပ်စာ
အမှတ် ၃၇၈၈၊ Liujiang လမ်း၊ Liushi မြို့၊ Yueqing မြို့၊ Wenzhou မြို့၊ Zhejiang ပြည်နယ်၊ တရုတ်
Tel
အီးမေးလ်
သင့်တွင် quotation သို့မဟုတ် ပူးပေါင်းဆောင်ရွက်မှုနှင့် ပတ်သက်၍ စုံစမ်းမေးမြန်းလိုသည်များရှိပါက sanchia@csivei.com တွင် ကျွန်ုပ်တို့ထံ အီးမေးလ်ပို့ပါ သို့မဟုတ် အောက်ပါစုံစမ်းရေးပုံစံကို အသုံးပြုပါ။ ကျွန်ုပ်တို့၏ အရောင်းကိုယ်စားလှယ်သည် သင့်အား 24 နာရီအတွင်း ဆက်သွယ်ပါမည်။ ကျွန်ုပ်တို့၏ထုတ်ကုန်များကို စိတ်ဝင်စားသည့်အတွက် ကျေးဇူးတင်ပါသည်။
WhatsApp-8615705777705